PhysRepair:视频生成以后,只修复错误的物理链条
从首个无效状态追踪后果,能否少改画面而改善运动?
PhysRepair先生成视频,再让智能体诊断物理错误,把局部模拟转成修复条件。它强调保留已正确内容,并记住成功修复经验;公开实验显示运动一致性改善,但不能证明生成视频满足完整物理定律。
图解主要方法
从首个无效状态追踪后果,能否少改画面而改善运动?
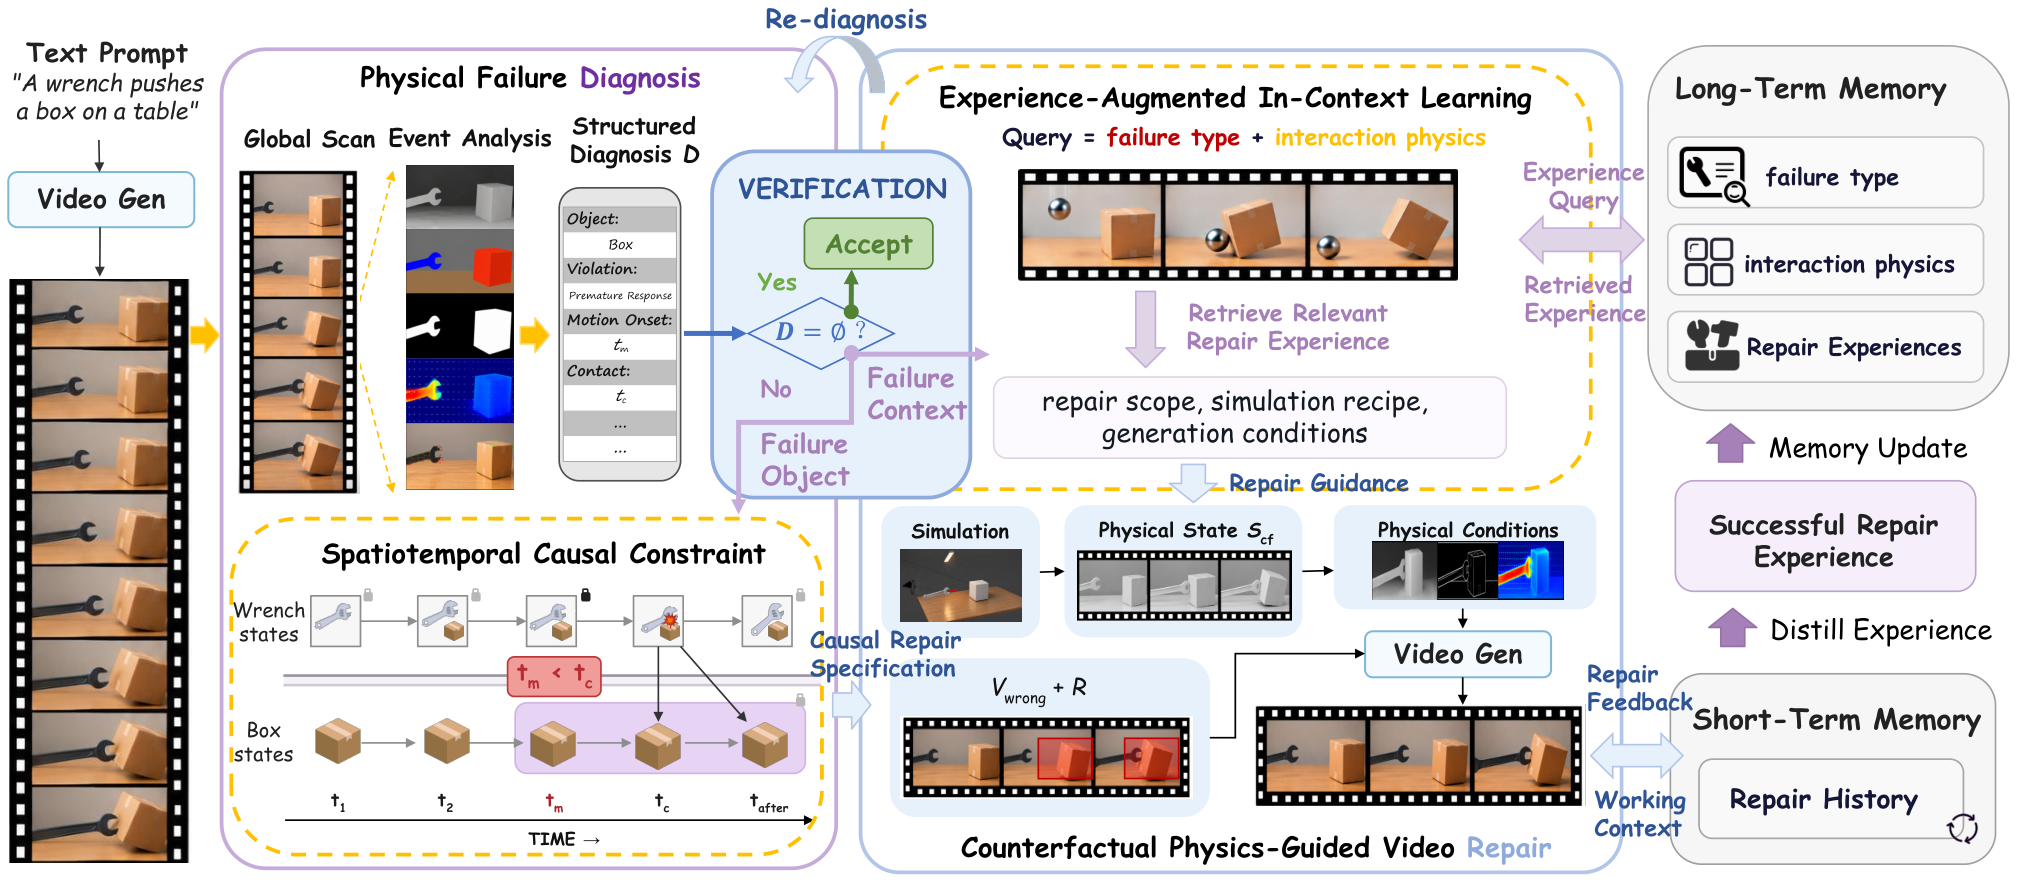
- 1
先诊断错误从哪里发生
图2左侧先稀疏扫描全片,再对事件附近密集跟踪,结合分割、深度、光流判断物体状态和接触。建立时间与接触因果图,定位最早无效状态;它依赖感知和诊断准确性,不是直接读取真实物理状态。
- 2
只允许因果后果随修复变化
首个错误及其后代状态进入编辑范围,未受影响内容保留。局部PyBullet或Blender模拟给出替代轨迹、深度与光流,再作为生成条件;修复前还抑制原视频错误动力学,避免新旧运动互相冲突。
- 3
验证结果并保存修复经验
固定生成与修复模型,智能体按失败类型和交互检索长期经验;短期记忆保留当前尝试,成功子修复才进入长期库。生成、诊断、干预和再次验证形成最多20轮循环,因此总计算不能与单次生成混为一谈。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据MiniMax H3 FL2VA基线39.8升至43.6;Cosmos3为42.7。ST22.8升34.7,SP却58.9降58.2。 Physics-IQ Verified:198实例、66实验、3视角 ↗
我的解读主要改善时空运动一致性,空间分数不是全面上升,综合分也不是物理证明。
来源证据20步去噪、最多20次修复;因果限制消融主要是定性画面,记忆曲线来自100个顺序实例。 设置与消融 ↗
我的解读缺少等计算预算与随机化记忆对照,不能排除更多尝试或实例顺序贡献。
来源证据使用GPT-6 Astra诊断以及外部生成修复模型,未给出完整耗时成本表和充分用户研究样本信息。 可复现边界 ↗
我的解读闭源依赖与调用成本仍影响复现;不能由演示视频推断实时控制可用。
开放情况与使用许可
论文与官方演示页已核对;GitHub树目前没有Python实现,主要为README和展示材料,未附LICENSE,不能算完整代码开源。
LICENSE论文 CC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
按因果范围修复可减少无关区域被重画,适合分析世界模型具体在哪个交互环节失败。
反方 · 哪些结论还不够
模拟参数可能不准,视觉一致性分数有限;缺少大规模定量因果消融和等预算对照。
综合判断
是生成后修复机制的有价值探索,仍未证明普遍物理可靠性。
我会先做的验证
未执行的验证方案:固定相同生成种子与总推理预算,比较整段重生成、局部编辑和因果编辑;单独量化未编辑区漂移、碰撞与动量误差。