PhysSkin++:用神经蒙皮子空间驱动物理动画
静态资产能否无需逐物体训练,就获得可控弹性与接触响应?
PhysSkin++ 从静态形状预测连续神经蒙皮场,以少量仿射控制量做降维物理模拟,并扩展交互约束、接触、骨架补充形变和3D Gaussian动画。它关注已有资产的运动化,而非生成新几何或材质;低维条件数优良也不等于物理轨迹准确。
图解主要方法
静态资产能否无需逐物体训练,就获得可控弹性与接触响应?
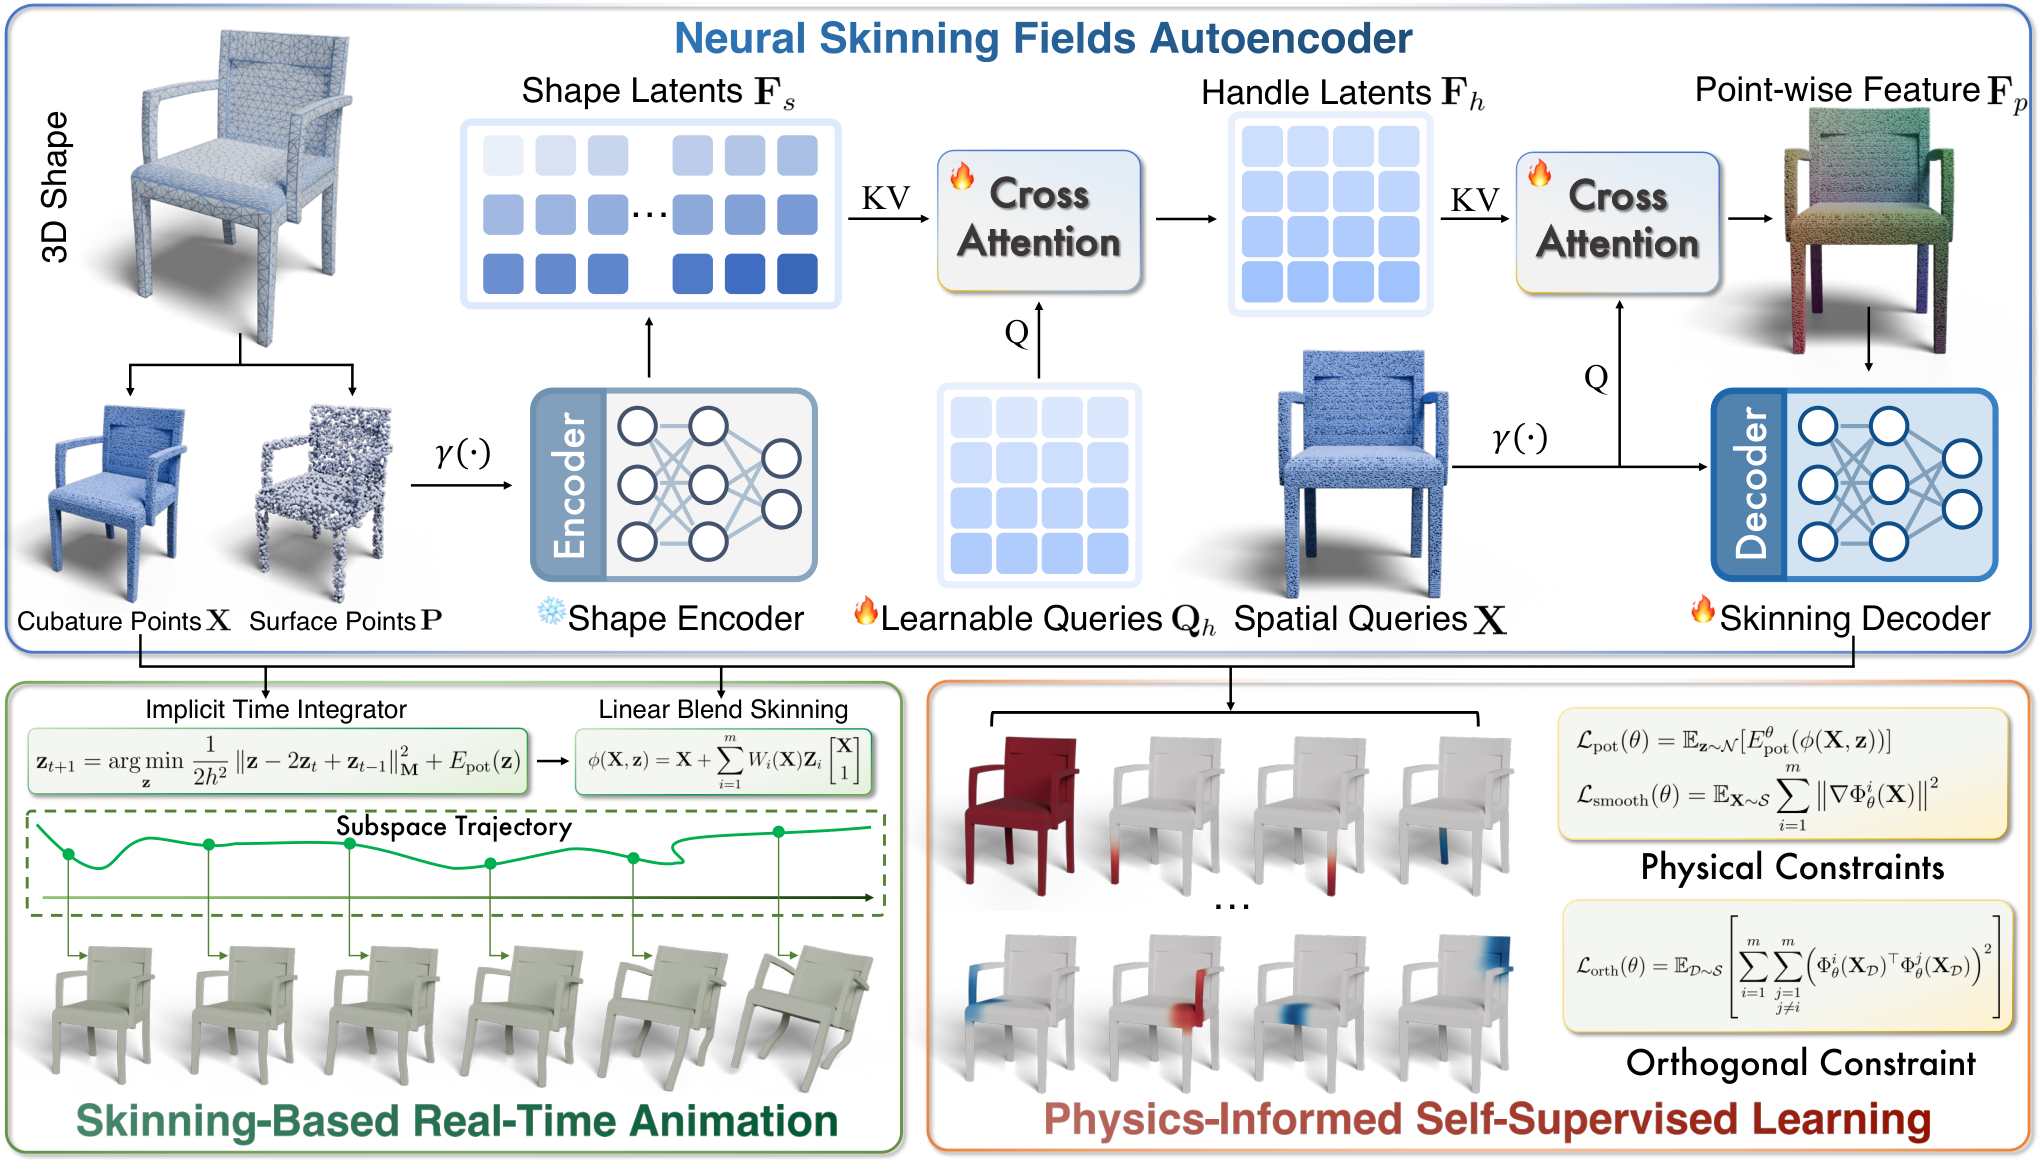
- 1
第一步:把静态形状变成连续蒙皮场
图2顶部由冻结Michelangelo形状编码器将4096个表面点变成256×768潜变量,再经控制柄和空间查询的交叉注意力解码出W_i(X)。这些权重可以有符号,不是传统非负骨骼蒙皮权重。位置写成X加上各W_i(X)加权的仿射位移,每个控制柄12自由度。
- 2
第二步:用物理目标训练低维基
图2右下的目标包括随机变形势能、空间平滑和基正交性,并采用列归一化、ONI与ConFIG处理优化冲突。体积分点来自水密化/体素化几何:128³网格、100k表面采样,每批1000积分点及1024个随机子空间坐标。不是完全无需预处理的任意破面资产导入。
- 3
第三步:在子空间中求解约束和接触
图2左下以隐式积分和降维Newton更新控制坐标,可加入固定边界、拖拽、重力及平面惩罚。多物体接触采用采样点对的IPC式对数屏障;这不等于全网格无穿透保证。骨架互补损失让弹性变化尽量避开主骨架运动方向,但不是运行时严格正交约束。
- 4
第四步:把形变绑定到不同资产表示
对Gaussian,在静止中心查询蒙皮场,以局部仿射A更新中心及协方差AΣAᵀ;球谐外观和不透明度保持不变。它能让重建对象动起来,却没有估计材质、去除原光照或重新计算形变后的光照;网格UV、接缝与PBR贴图仍沿用外部资产管线。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据4张RTX4090训练。RigNet测试上的对数条件数1.0453,对照RigNet为2.7997;谱熵.9999对.9762。去掉ConFIG,条件数升至11.8595;去掉正交项,谱熵出现NaN。 PDF表I–III,基的结构指标 ↗
我的解读这些量测的是基的独立性和数值条件,不是形变轨迹与真实物理的误差,也不是语义骨骼标注质量。与监督式骨骼绑定方法比较时,优化目标不同。
来源证据五个10K–127K顶点形状每个物理步12.26–13.74毫秒;FEM为79.83–3170.93,MPM为141.83–251.81。作者说明使用相同CPU/GPU硬件。 PDF表IV与§IV-D,时间 ↗
我的解读表中没有同时给出同精度轨迹误差、完整渲染成本与所有时间步条件,不能直接换算成完整应用帧率或认定等精度加速。编码与预处理也不是这个物理步时间。
来源证据相较此前PhysSkin,++扩展多物体交互、骨架互补与Gaussian绑定,主要通过可视化演示展示这些能力,未给出系统性的穿透率和接触误差统计。 控制、接触与Gaussian展示 ↗
我的解读属于有实质扩展的新研究,而非给旧论文换日期。少量接触示例不能证明复杂部件、薄片或高刚度材料在所有情形稳定。
开放情况与使用许可
2026-10-25核实官方PhysSkin仓库已关联++论文,含神经场训练、预处理、示例和physskin_rignet_epoch150.pt。尚未核实明确项目许可证及++全部接触/骨架/Gaussian功能的完整发布实现,因此标为部分代码与检查点可用、许可待明确;不把旧核心实现视作所有扩展已齐备。论文与原图CC BY 4.0。
LICENSE论文及原图 CC BY 4.0;资源许可另见开放说明
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:从静态几何学习通用降维变形基,可把物理动画从逐物体训练推进到复用式资产处理;与现有骨架动画叠加弹性尤其值得探索。
反方 · 哪些结论还不够
正交基与低条件数有利于数值求解,却不足以覆盖真实材料、复杂接触和极端变形。采样接触、固定外观Gaussian以及水密预处理,都限制了“任意资产实时物理化”的范围。
综合判断
适合交互预览与带弹性细节的动画原型;若要进入正式资产流程,必须验收穿透、形变质量、现有骨架兼容性和材质随动,而非只看演示流畅。
我会先做的验证
未执行的验证方案:选薄壁、带孔、多部件和毛绒四类资产,固定材质、步长与外力,对照高精度FEM轨迹;量化顶点误差、穿透深度、能量漂移和完整帧时,并分别检查UV拉伸、接缝和重光照下的外观一致性。