策略变了,世界模型的置信区间也要重校准
固定预测器的误差覆盖,为什么不能直接搬到新的动作分布?
这项研究讨论世界模型不变、部署策略改变时的共形校准。用目标与源状态—动作分布的密度比加权残差,可以在明确假设下恢复边际覆盖;实验来自有限真实机器人转移池的受控重采样。
图解主要方法
固定预测器的误差覆盖,为什么不能直接搬到新的动作分布?
- 1
先定义究竟改变了哪个分布
核心条件是P(Y|X)=Q(Y|X),即给定完整输入后的转移机制不变,并要求支持集覆盖。策略改变通常同时改变状态占用与动作倾向,权重应包含两项;只有同一动作前状态分布才可只用动作比。
- 2
密度比进入残差分位数
固定世界模型预测下一帧潜表示,以RMSE作非一致性分数。校准分布对每个源样本加权,并包含测试样本权重对应的无穷大原子,防止新查询在源数据中支持不足时产生虚假的窄区间。
- 3
估计权重,显式承担误差代价
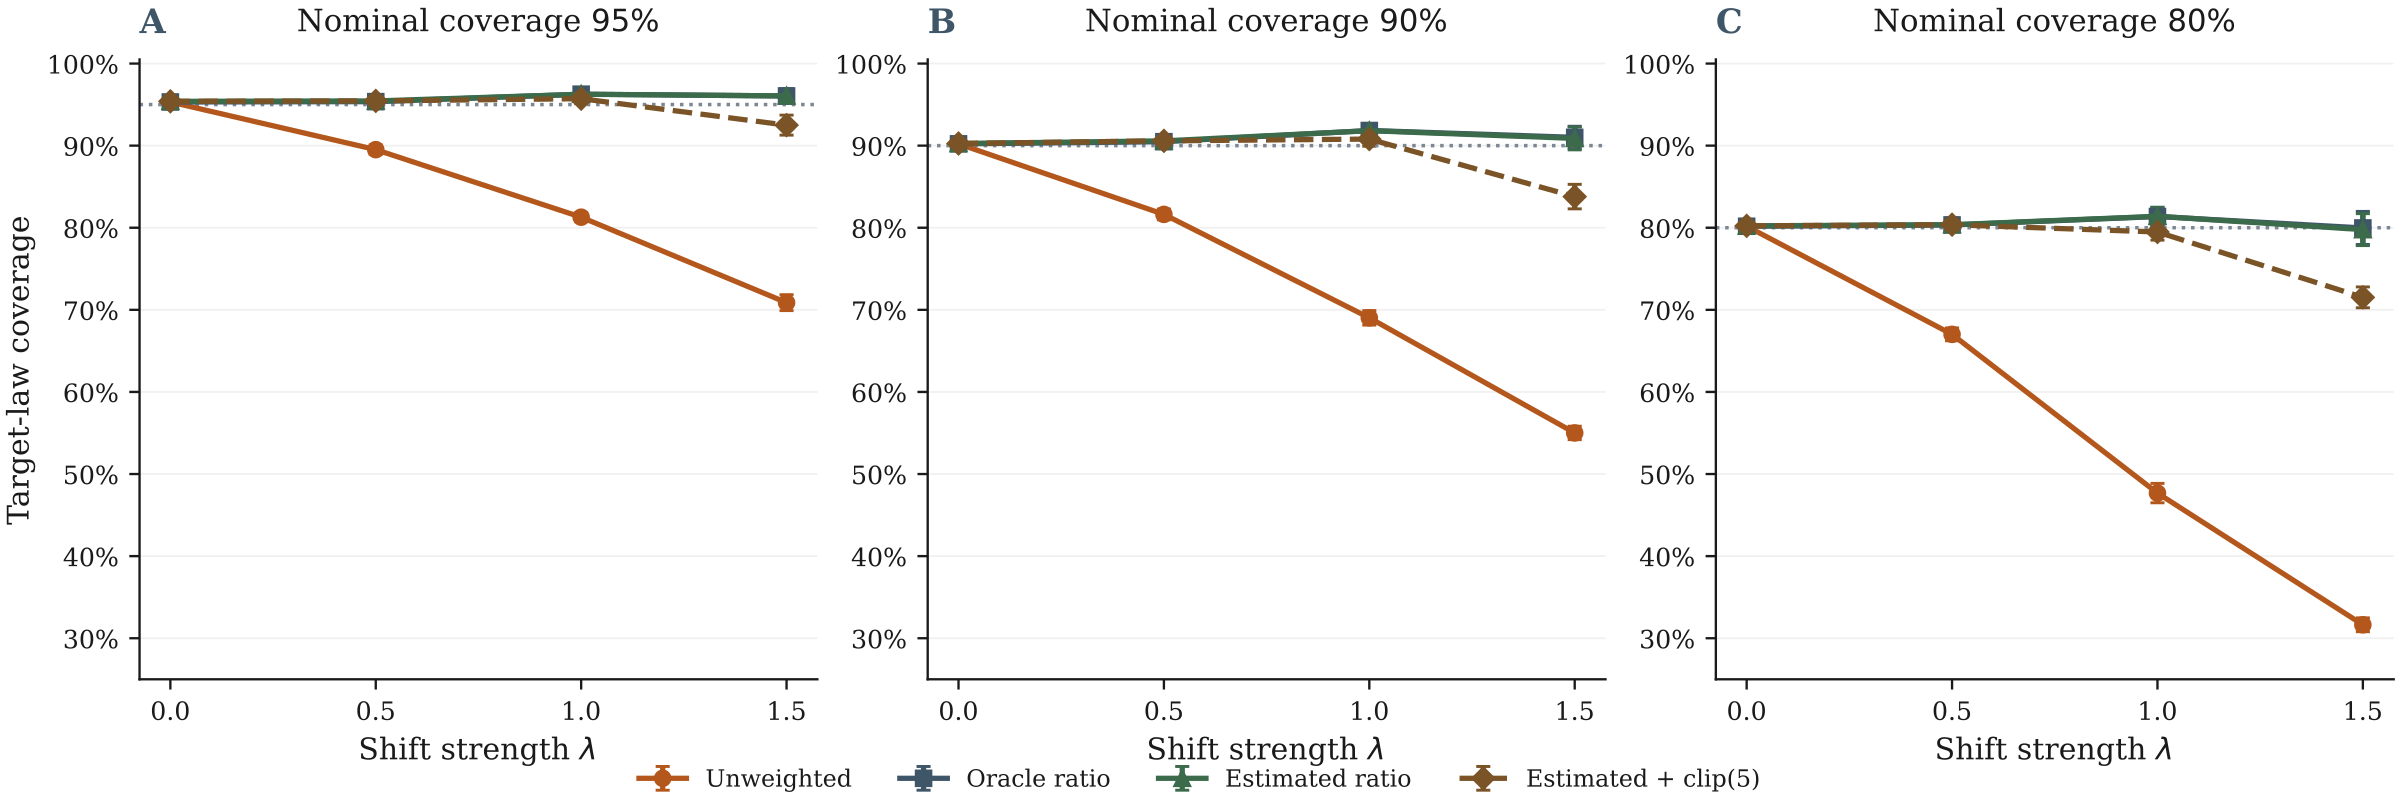
源/目标域分类器的后验赔率估计密度比;理论下界从1−α减去目标与代理分布的TV距离。总体分类对数损失遗憾可界定比率误差,但经验训练损失不是自动可用的总体保证。图3展示加权与未加权的覆盖变化。
实验与证据
已阅读全文正文与附录D实验细节,核对实验条件与原图;未独立复现。
来源证据冻结DINO-WM,15段Franka演示中192个转移,按动作幅度构造可控倾斜。每次重采样500校准、10000测试,重复50次。最强偏移下名义90%覆盖:未加权55.0%,真实权重91.0%,估计权重90.9%。 正文实验与附录D ↗
我的解读这些大量测试样本是从192转移有放回抽样,不是新采集了50万次机器人动作。所选分布与逻辑回归模型结构匹配,场景较有利。
来源证据将权重截断为5,最强偏移覆盖降至83.8%;精确TV下界89.1%,分类遗憾下界仅66.5%。 截断权重与理论松紧 ↗
我的解读稳定权重可能牺牲覆盖;观测覆盖接近90%不意味着通用理论界紧,也不意味着闭环多步安全。
开放情况与使用许可
仓库公开实验记录和Lean形式化目录;README说明不重分发上游门控RGB轨迹或模型权重。未核实根目录许可证,不能把公开记录等同完整开源。来源日期按arXiv页面记录为2026-08-20,编号月份冲突待作者澄清。
LICENSECC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
提醒部署团队把不确定性看作相对于策略和数据分布的性质,固定模型也可能需要重新校准。
反方 · 哪些结论还不够
仅单步边际覆盖,依赖条件机制不变与重叠支持;闭环、自适应重复查询和机制改变不在保证内。来源页首发标为8月20日,但arXiv编号为2610,存在日期元数据不一致。
综合判断
作为已有研究的校准回顾收录,保留来源所写日期并披露冲突,不将其包装成10月新发布成果。
我会先做的验证
未执行的验证方案:用真正的新策略采集独立轨迹,按episode划分校准与测试;加入机制变化、支持集断裂和权重截断,分别测单步覆盖与任务风险。