Procedura补收:用可检查配合关系写3D装配程序
参数、部件和关节可编辑,但检查门控不等于全部产物必然合格
Procedura让冻结语言模型编写OpenSCAD程序,以命名部件和类型化配合关系构成装配,再通过渲染反馈逐项修正。8月26日首发,今天补收;它的价值是直接输出可改参数的程序资产,而非仅有网格,但质量门控存在警告放行,模拟通过也不等于可制造。
图解主要方法
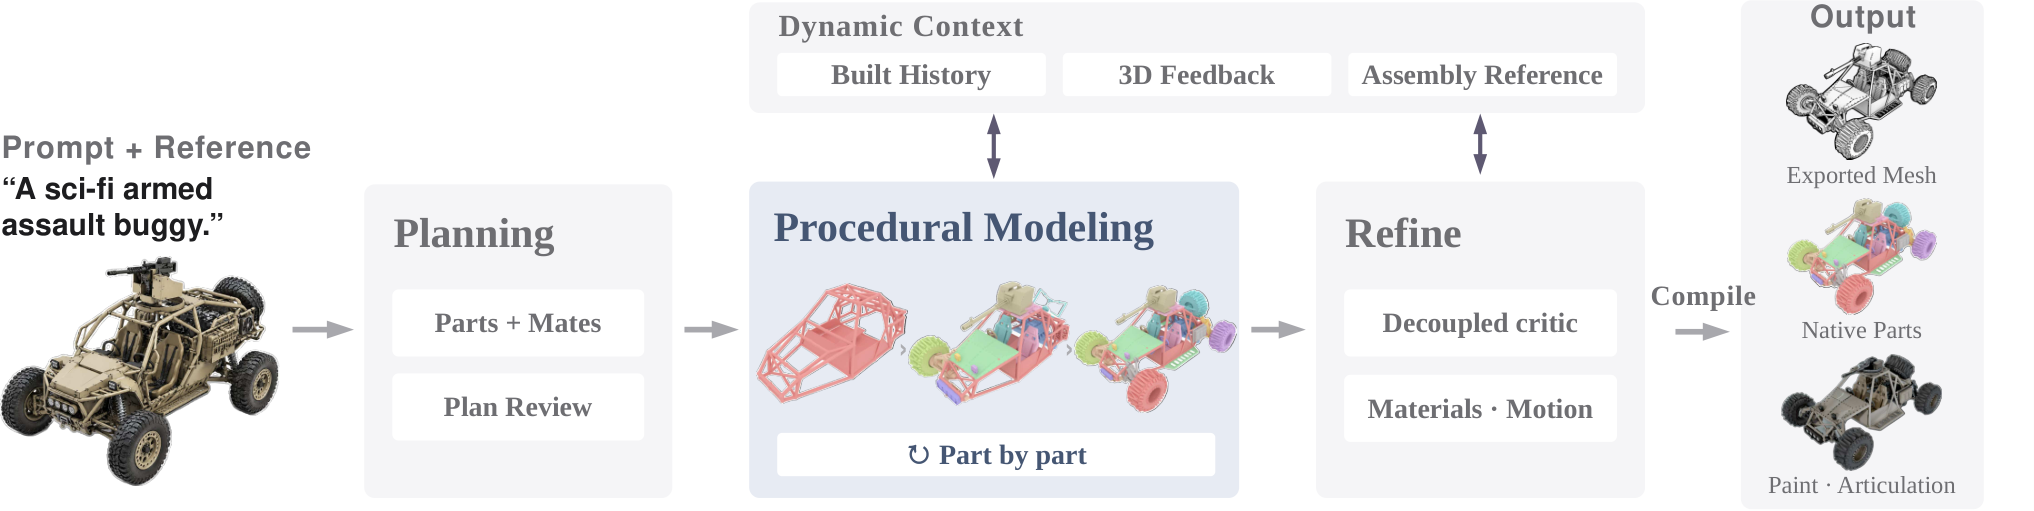
图3如何把规划、逐件建模、视觉修正和材质运动连接到同一装配图?
- 1
先确定有顺序的部件与配合图
模型从文字和参考图列出命名部件、共享尺寸及连接;计划评审可细化和补充,不能随意合并、删掉或重排已有部件。程序用CSG和参数保留可编辑性,依赖强代码模型而非训练专门3D生成器。
- 2
用配合坐标系求位置而非猜偏移
九类静态配合与三类运动配合共享名义尺寸和fit偏移,用两端局部坐标系计算变换。每次代码输出参数、辅助函数、部件、框架和放置五块,只拼接新部件,减少旧结构被整体重写。
- 3
编译、几何检查后一次修一个问题
逐部件检查编译、配合、穿透和连通,再由隔离上下文的视觉critic诊断一次修正。critic仍可来自同一基础模型,不能称独立模型交叉验证;质量检查三次尝试后可带警告提交,但不跳过编译。
- 4
以相同部件图补材质和运动资产
每部件/子部件经过视觉反馈赋PBR材质,将运动关系导出OpenUSD/URDF并在Isaac Sim验证。它不自动证明高频UV纹理、接缝质量或真实材料反射参数,也未覆盖柔性物体及实际制造公差。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【MechBench36】Gemini配置评判分0.828,对TRELLIS2为0.810;GPT配置0.797,对Adam0.799。 MechBench36主表与评判协议 ↗
我的解读我的解读:结果依赖基础模型,并非所有配置都赢;同家族模型生成与评判仍可能有偏。
来源证据【消融】完整0.828,去细化0.800,去规划0.791;部分去规划/3D反馈设置同时省略细化。 消融表及设置说明 ↗
我的解读我的解读:这些不是完全独立因素消融,不能把差值全归到规划单一模块。
来源证据【可动资产】18个关节资产中14通过动力学测试,只有9个同时清除建议规则;另有1个加载失败、3个驱动失败。 运动资产验证与限制 ↗
我的解读我的解读:模拟检验比渲染可信,但通过动态测试不等于所有结构规则、制造或真实物理都正确。
开放情况与使用许可
已打开作者项目页,包含实际管线输出与交互材质展示;本次未核实专属可运行代码、模型或完整基准公开。
LICENSE专属实现及生成资产再利用许可未确认;论文非独占分发许可不等同开源,必要原图来源见图注。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
以共享尺寸和配合框架替代松散网格拼装,把部件、参数、材料和关节纳入同一可编辑流程。
反方 · 哪些结论还不够
警告放行、基础模型与评判混杂、有限硬表面任务及较弱有机形状表现,限制自动合格资产主张。
综合判断
适合机械式硬表面资产与参数迭代;进入生产还需要几何、关节、UV和材质各自验收。
我会先做的验证
未执行的验证方案:固定基础模型和调用预算,用独立盲评及真实几何检查对照自由脚本;记录每种警告、人工修正量、接缝/PBR误差与关节碰撞,再对未见配合类型和制造公差做压力测试。