RLSplat:先给场景分配 Gaussian 预算,再重建
显存预算固定时,应该把有限的 Gaussian 放在哪里?
RLSplat 从稀疏未标定图像前馈重建Gaussian场景,把总Gaussian数量作为显式预算,由策略分配给几何锚点,再用局部解码细化。它能改善小预算新视角质量,但优化对象仍是渲染表示,不是原生网格、UV或可重光照PBR资产。
图解主要方法
显存预算固定时,应该把有限的 Gaussian 放在哪里?
- 1
第一步:从图像获得几何锚点与预算条件
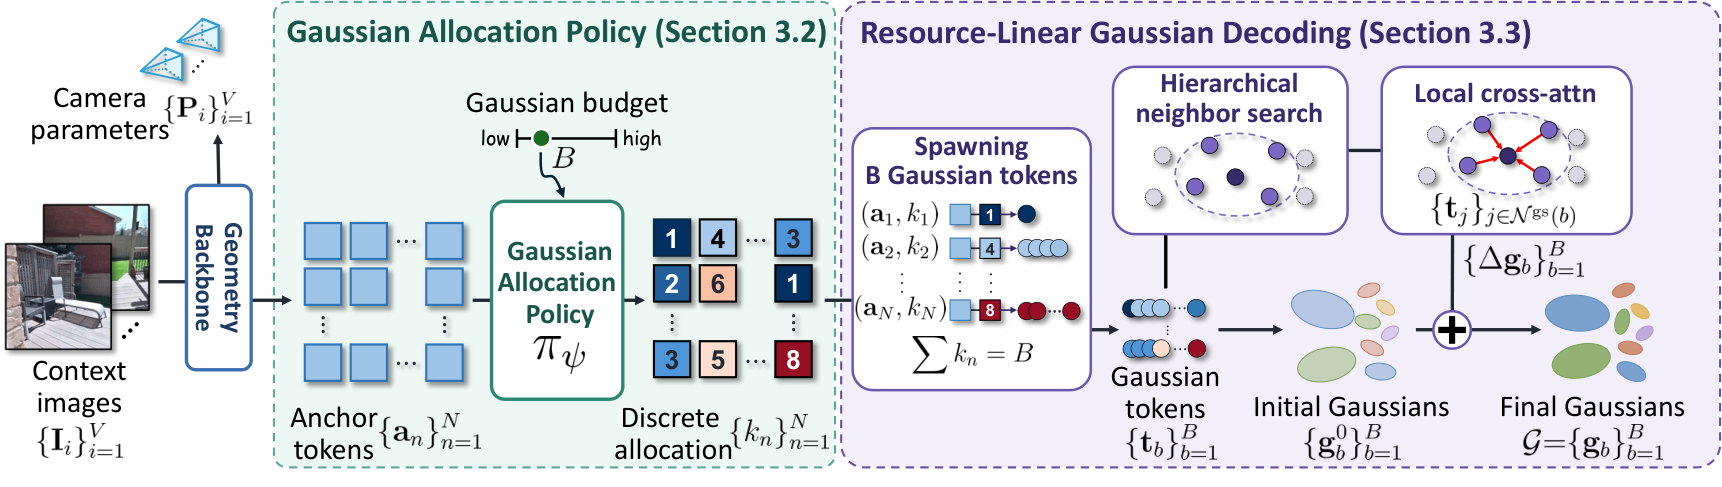
图2左侧通过DVLT几何骨干估计相机和锚点特征。分配策略读取锚点,并以log2(B/N)预算条件经FiLM调制,B为总Gaussian数、N为锚点数。预算不是事后裁剪阈值,而在生成前参与决定资源位置。
- 2
第二步:训练离散分配策略
训练时对锚点的分配概率做多项采样,GSPO每组5个候选,以负MSE和0.05权重的LPIPS奖励比较渲染效果。先40k步基础训练,再5k步策略优化,并更频繁采样低预算。奖励鼓励视觉质量,不直接奖励网格拓扑或真实表面覆盖。
- 3
第三步:在推理中保证总数恰好等于预算
推理不用随机采样,而通过固定相位0.5的系统舍入分配整数Gaussian,使总量严格等于B。每个锚点内部的槽位加入积分位置编码,让多个Gaussian并非相同复制;从锚点派生初始位置后再细化颜色、形状等参数。
- 4
第四步:用局部邻域限制解码成本
图2右侧只在近邻锚点与Gaussian间做两层交叉注意力,典型邻域各16个,并以固定初始位置选择邻居。局部解码随预算更可控,但图像编码和几何骨干有固定开销,所以不能把整个端到端系统说成严格线性缩放。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据ACID249场景,256×256、A6000、batch1。8视图8K Gaussian时PSNR24.82,F4为23.61;24视图24K时25.58,与SPF使用1536K Gaussian的25.00比较。 表1–2,RE10K训练→ACID零样本 ↗
我的解读预算控制有效,但大幅点数差的比较仍需同步看输入视图、模型与几何设置。PSNR反映图像重建,不证明表面精确或资产结构完整。
来源证据分配消融中策略24.83、边缘启发式24.76,相差0.07dB。表5分层近邻搜索220.8→8.1毫秒、总耗时539.2→328.3毫秒,正文另写219.6及595→388。 策略与近邻消融 ↗
我的解读策略相对强启发式的边际收益比相对弱基线小。时间存在版本内不一致,本刊引用表5并保留分歧;不能任选更好数字。
来源证据论文计时不含数据加载、相机对齐和渲染;当前发布检查点是推理用safetensors,模型卡说明不含优化器与训练专用状态。 计时边界与发布模型卡 ↗
我的解读解码节省不是完整资产制作时间。场景以Gaussian/球谐外观表示,未输出UV、贴图接缝处理、去光照或PBR通道,重光照与引擎编辑需要后续流程。
开放情况与使用许可
2026-10-25核实官方GitHub有评估与推理实现,MIT许可;Knowing/RLSplat存在真实model.safetensors。README明确训练代码待后续发布,模型卡没有明确权重许可证,不能由代码MIT推断权重可自由商用。论文为arXiv非独占托管、作者保留版权,仅引用必要图2讲解。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:将预算前移到分配策略,让有限Gaussian优先服务困难区域,比统一密度后再压缩更契合显存受限的新视角系统。
反方 · 哪些结论还不够
图像质量奖励可能用外观补偿错误几何,策略对强边缘启发式的增益有限;相机估计、固定编码开销和未计入的渲染环节也会影响真实体验。
综合判断
适合预算可控的Gaussian重建与浏览,不应作为完整可编辑游戏资产生成器评价。对实际项目,要把几何与贴图管线另行验收。
我会先做的验证
未执行的验证方案:在固定相机和同一8K/24K/64K预算下比较均匀、边缘与RL分配;报告PSNR/LPIPS之外的几何误差、薄结构覆盖、完整加载到首帧时延和显存,并检查转换网格后的纹理破洞与接缝。