RoboCloth:用500种实测织物学习反射先验
布料的细小起伏与各向异性,怎样进入可重光照的材质表示?
RoboCloth 用机器人采集500种织物的多光照、多视角HDR反射,学习共享神经BRDF,再为新样本优化空间纹理和细微视差。它针对材质捕获与重光照,不是从文字直接生成衣服,也不直接输出通用金属度/粗糙度贴图。
图解主要方法
布料的细小起伏与各向异性,怎样进入可重光照的材质表示?
- 1
1 · 先把测量标定好
每种织物约580张HDR图、约20分钟;双机械臂控制相机与LED,转台改变朝向,磁铁将布料尽量展平。相机手眼标定、转台去旋转、COLMAP与机器人位姿对齐后,剔除大于16mm的残差;14bit Bayer图像线性解码与曝光校正,不能当作普通经过色调映射的JPEG。
- 2
2 · 学习可共享的反射解码器
400种训练织物共享四层256宽MLP,每点24维外观潜变量、正交化法线/切线框架与球谐编码一起描述反射。训练采用对数相对HDR误差和掠射角处理,减少高动态范围的极端值主导。它学的是有方向性的反射函数,适合研究织纹各向异性。
- 3
3 · 为目标样本拟合纹理与视差
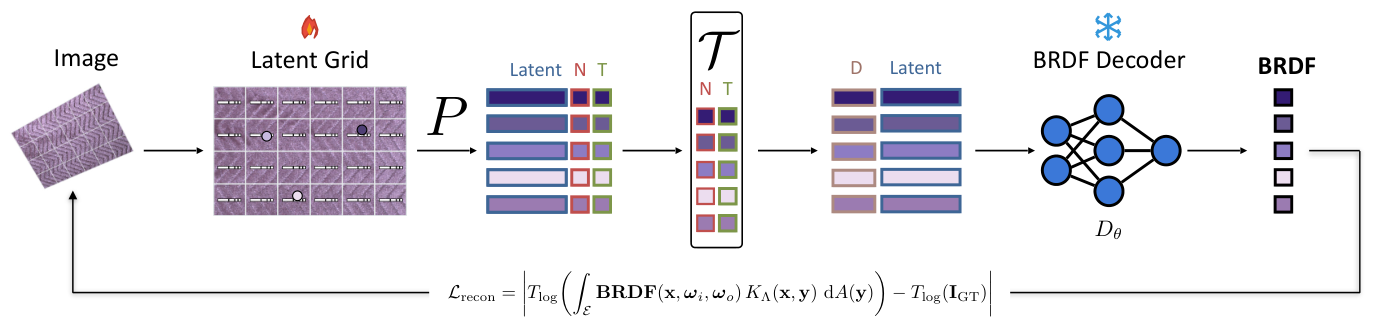
图3固定BRDF解码器,只优化2048²×46的潜变量网格:24维外观、16维几何、6维法线/切线。小几何网络按入射/出射方向预测UV偏移,双线性采样后重建图像;逐步减弱模糊并校正通道标定。这一步仍需要目标材质的观测和优化,不是零样本一次前向。
- 4
4 · 接入资产流程仍有额外工作
神经反射与潜变量纹理可在已有表面参数化上重光照,但它不自动生成UV、修复接缝、拆分部件,亦不是现成metallic-roughness材质。UBO和Bonn缺乏连续参数化的实验采用逐点表示,没有完整UV视差模块。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据用不同来源训练共享解码器,再在目标数据10%随机空间点上拟合。UBO的RoboCloth均值36.76dB,对Bonn训练32.27、MERL30.64、PBR33.05。 跨数据集控制实验 ↗
我的解读支持学习织物先验的价值;仍有目标拟合,不能写成跨库零样本重建。
来源证据自采测试均值29.63dB,对Bonn训练27.32;但Bonn自身测试中原生Bonn先验24.47,高于RoboCloth23.43。 反例与域偏差 ↗
我的解读并非所有域都领先。采集、材质组成和角度覆盖会共同决定迁移效果。
来源证据80/240/400种训练织物的UBO均值36.28/36.57/36.76,单材质趋势不总单调;目标优化60–120轮,可在RTX6000 Ada耗时近一天。 规模与计算代价 ↗
我的解读扩充真实材质有增益,但不是数量翻倍即等比例提升;部署需考虑拟合成本与渲染器集成。
开放情况与使用许可
官方代码仓库含实现,已核对Apache-2.0 LICENSE。Hugging Face数据元数据标CC BY 4.0,清单包含HDR、相机与观测文件;本次检查清单而未下载4558个文件,不将代码许可替代数据条款。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
纹理、光照与几何细节容易在布料上混淆;该工作用物理标定数据和冻结反射先验把问题拆开,对纺织材质库与重光照研究有用。
反方 · 哪些结论还不够
平面、黑暗背景和近单次反射采集限制真实服装迁移;神经BRDF不是标准PBR贴图,细视差不能修复大褶皱几何。论文内存估算的示例单位存在算术不一致,本文不据此宣称具体训练显存节省。
综合判断
实测数据和跨库消融值得关注,证据支持织物反射先验;离可直接交付游戏/电商资产,还需要接缝、曲面与引擎端验证。
我会先做的验证
未执行的验证方案:留出整类织物和照明方向,在弯曲网格上比较神经BRDF、标准PBR与实测参考;统计重光照误差、UV接缝、各向异性方向稳定性及每件资产的拟合和导出耗时。