SCOPE:让轨迹世界模型交出可用于控制的不确定性
用分数曲率蒸馏高斯管道,减少反复采样;不等于获得真实世界安全保证
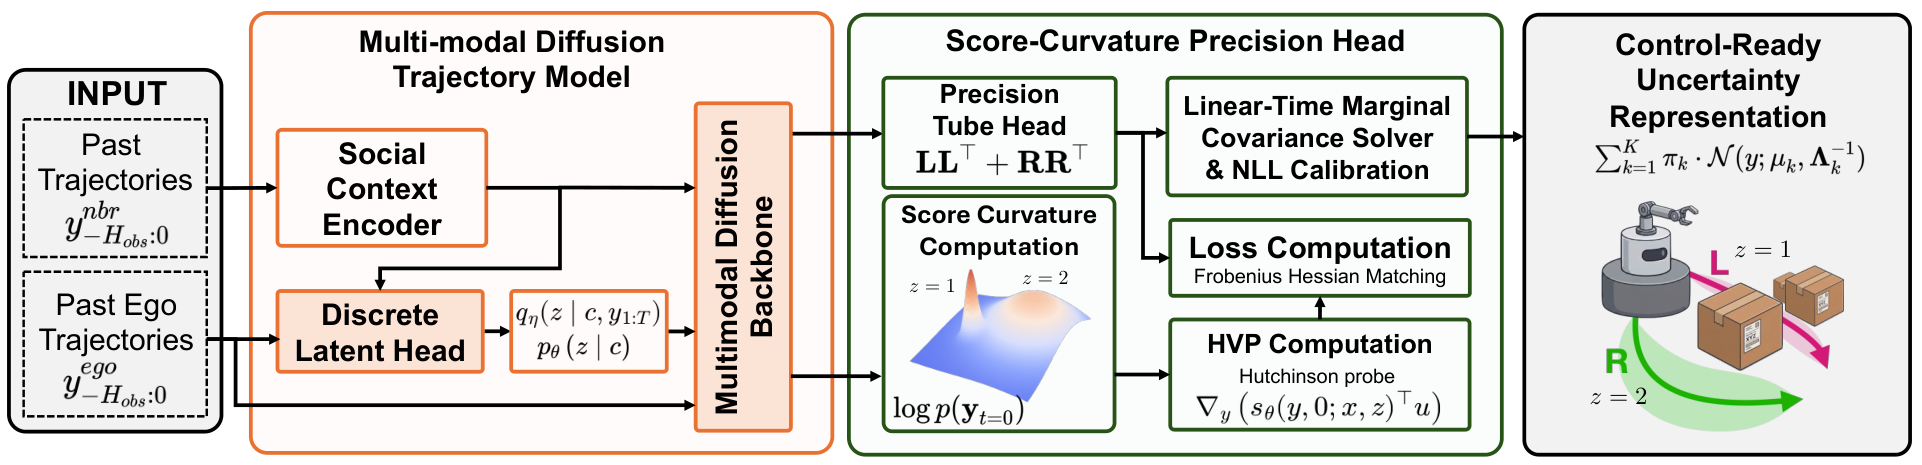
SCOPE在多模态扩散轨迹周围预测结构化精度矩阵,以低成本获得随时间变化的协方差。它既能表示行人的未来占据风险,也能为机器人MPPI控制分配探索方向。关键价值是让世界模型提供控制可消费的风险接口,而不是只输出几条看起来合理的未来。
图解主要方法
轨迹预测除了中心位置,还应向实时控制器交付什么不确定性?
- 1
先明确离散模式,再生成各模式的中心轨迹
图2左侧把社交上下文和离散潜变量送入扩散骨干。行人实验保留六种候选中的前三个模式并重归一化概率,每个模式用五步DDIM产生中心轨迹。省掉的是重复蒙特卡洛集合采样,不是把扩散骨干变成一次网络调用。
- 2
把局部曲率压成结构化精度矩阵
图2中部用小噪声端的分数函数导数近似负对数密度Hessian,通过Hessian向量积和Hutchinson探针蒸馏精度头。输出Λ=LLᵀ+RRᵀ:带状因子表达局部时间关系,低秩项补充全局相关;正对角参数化保证可逆。
- 3
求协方差并在独立校准集上调整尺度
图2右侧把每个模式转成高斯管道,理论上可用带状求解与Woodbury公式得到边缘协方差。校准沿时间缩放整个联合协方差,保留跨时相关,并优化整段轨迹的混合NLL;不会把各时刻拼成不同离散模式,也没有额外校准模式权重。
- 4
让同一管道服务两种控制用途
作为世界模型,行人管道进入碰撞概率上界及软惩罚;作为机器人先验,协方差塑造MPPI探索噪声,宽处探索、窄处收缩。真实机械臂还以最窄处的可调整余量选择接近模式,再用当前几何约束在线修正,并非开环执行整条扩散轨迹。
实验与证据
完整阅读39页对应HTML正文、附录A–D和实现说明,核对项目页及图2;未独立复现。
来源证据行人输入8步、预测12步,间隔0.4秒;数据按70/10/20划分训练、校准和测试,NLL最多使用1000个测试对。 图3、附录D.1–D.3 ↗
我的解读报告的场景间标准差不是多次训练种子置信区间。各精度头共享骨干及中心轨迹,因此ADE/FDE相同,改进针对分布形状。
来源证据A5000上3人预测总12.87ms;集合采样64/128/256分别约26.58/47.53/91.78ms,所有扩散调用均做批处理。 表1、附录D.3、D.5 ↗
我的解读这是特定低维预测设置;不是整个机器人50Hz控制回路耗时。在线评估让行人在预测计算期间继续移动,延迟因此影响成功率。
来源证据Y形走廊每种人数100回合、MPPI每步1024轨迹。3/6/9/12人成功率为100/96/93/92%,256样本集合为99/90/83/87%。 图5、附录D.5 ↗
我的解读路径长度与到达时间只在成功回合计算,有选择偏差;结果同时反映校准和计算延迟,不能只归因于预测均值改善。
来源证据Maze2D使用3000训练迷宫、100个保留迷宫各20个起终点;1024采样下99.25%成功、0.65%碰撞、99.90%到达目标。 表8–9、附录D.4 ↗
我的解读到达率与无碰撞成功率不是同一指标:纯扩散可100%到达却有11–13%碰撞。固定相同先验后比较协方差接口更能隔离贡献。
来源证据真实Franka每方法每条件30次;静态SCOPE成功约83%、碰撞13%;动态成功70%,环境碰撞13%、人手碰撞10%,两类碰撞可重叠。 表2、附录D.7 ↗
我的解读静态障碍由预建长方体和相机标定提供,动态只追踪人手;这是受控货架实验,不是未知真实场景的完整感知规划系统。
来源证据不加校准的12人成功率88%,完整方法92%;相同精度头直接NLL训练为81%。局部曲率检查中94.8%的原始Hessian为正定。 附录B.8–B.9、D.6 ↗
我的解读蒸馏后再校准与直接NLL训练并不等价;后者可能用过宽协方差吸收中心预测误差。局部正定比例也说明二次近似不是处处可靠。
开放情况与使用许可
2026-10-11检查作者项目页显示GitHub Coming soon,未确认公开实现、训练权重或数据发布;不标为开源。
LICENSE论文为arXiv非独占托管许可;尚无已核实代码或权重许可证。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
使用相同扩散先验和MPPI,Maze2D的1024次采样设置中成功率由96.35%升至99.25%,碰撞率由2.60%降至0.65%。
行人预测3人场景单次总耗时12.87ms,其中精度头0.60ms、校准0.08ms;在线控制中较慢的集合采样会受到真实延迟影响。
反方 · 哪些结论还不够
论文线性时间协方差求解是结构分析;已报告24维行人实验实际采用稠密Cholesky,不能把理论复杂度当作大规模实现测速。
真实机械臂动态实验只有每法30次,成功率70%,仍有约13%环境碰撞、10%人手碰撞;校准和软机会约束不提供实际安全保证。
头部蒸馏继承扩散骨干偏差,局部高斯不能完整表示模式内长尾或多峰;当前实验不覆盖图像输入和开放场景。
综合判断
这是世界模型与控制之间一个具体而有用的接口改进。证据支持低维条件下的效率与闭环收益,尚不支持通用世界模型或安全认证的表述。
我会先做的验证
建议实验,未执行:在相同硬件与端到端延迟预算下,改变模式重叠、人手运动分布和场景标定误差;分别报告NLL、经验覆盖率、碰撞率和超时率,并与真正结构化求解实现及直接NLL训练对照。