SG-JEPA:多步预测如何改变适合物理迁移的表征
已知重力条件下的外推,不能写成自动发现未知物理规律
SG-JEPA 在可变重力模拟中联合训练视觉编码器与预测器,用多步递归损失塑造表征,再冻结编码器训练控制策略。它研究的是给定重力参数时的预测与迁移;平均收益掩盖了部分重力点上的显著失败。
图解主要方法
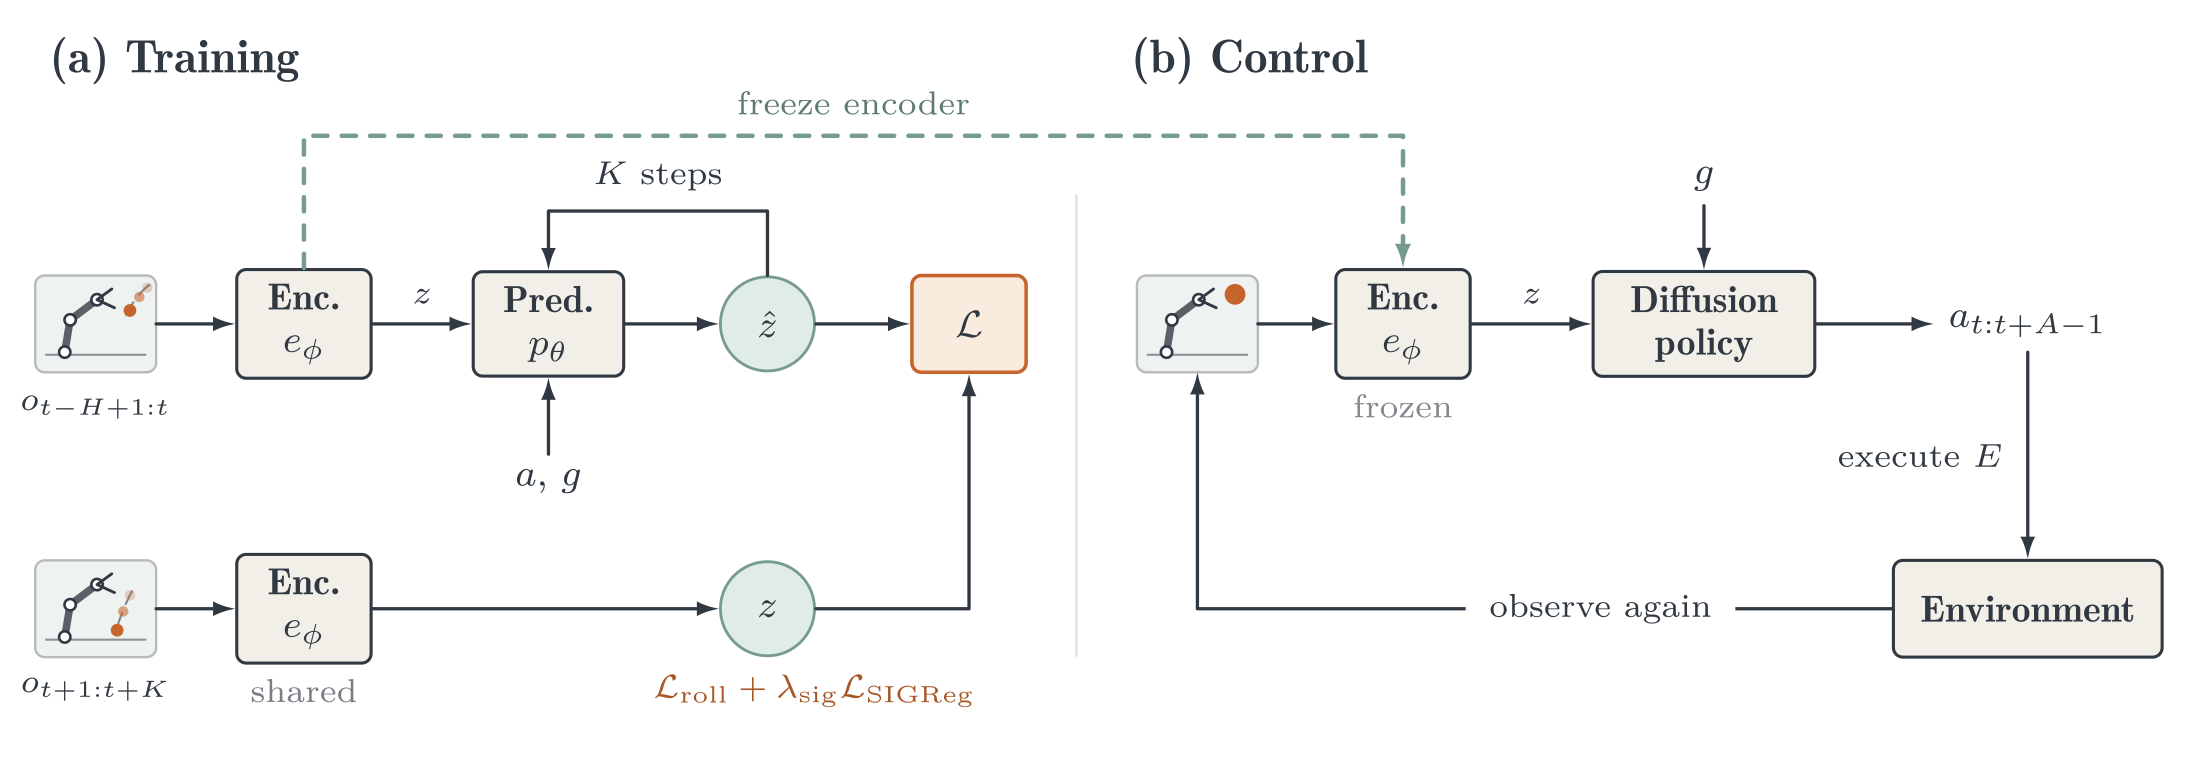
图 1 为什么先训练预测器,控制时却只保留编码器给扩散策略?
- 1
把观察历史、动作和已知重力作为输入
图左共享编码器将观察转成潜变量;预测器读取历史 H=20、动作和明确给定的重力 g,递归预测 K=5 步。重力不是从视频自动识别出来的隐藏规律,测试外推也必须保留这个输入条件。
- 2
让多步误差共同塑造编码器
折扣 γ=0.95 的递归损失比较预测潜变量与真实后续观测的编码。目标侧使用同一个可训练编码器,并无停止梯度目标网络;SIGReg 权重 0.8 约束潜变量分布。附录的有限批分析有偏置项,不能当成全局不坍缩证明。
- 3
用冻结表征做受控读出和交叉实验
位置、速度及旋转由探针读出,另固定编码器重新训练不同预测器以区分表示与预测头的作用。多步训练改变表示的排序,有线性模型中的反例解释;理论依赖共享重力函数基、覆盖与有界误差,不保证任意神经模型或接触事件外推。
- 4
重新训练控制策略,避免把控制成绩当在线世界模型规划
图右冻结编码器,在成功示范上训练重力条件扩散策略,生成 A=16 步、执行 E=8 或 4 步再观测。此时不在线调用世界模型预测器做搜索;更好的控制成绩体现表征帮助,不是证明预测模型规划更好。
- 5
把少量目标域后训练与零样本外推分开
附录另用四个目标重力点共 3200 条轨迹,加 5000 条源轨迹回放后训练,在未直接提供的中间重力点检查改进。这个 mixed 方案使用更多数据,既不是原模型零样本结果,也不能忽略源性能是否保住。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【预测设置】八个 MuJoCo 环境,每类 8000 训练轨迹、64 帧/16Hz;世界模型主要单训练种子。ApproachBall 平均位置误差为 0.0491,对照 0.0705,按该列计算约降 30.4%。 主结果与表 10、实现附录 ↗
我的解读我的解读:不能把摘要的约 34% 直接套到此平均列;部分速度、旋转和较短时域上基线更好。DINO 与自训编码器的输入分辨率和读出也不完全相同。
来源证据【冻结表征控制,五个 rollout 种子】Catcher 平均成功 23.3% 对 9.5%,Basket 30.5% 对 27.4%;但 Basket 在 g=13.9 为 SG 1.8%、DINO 61.2%,g=16 则为 SG 58.6%、DINO 0.8%。 控制主图与逐重力附录 ↗
我的解读我的解读:平均改善不能掩盖重力点上的失败反转;五个 rollout 种子不是五次独立训练。结果远未达到通用可靠控制。
来源证据【后训练与理论边界】13 个留出插值重力点上 mixed 平均相对改善 14.05%,仅目标数据 6.85%,但八种配置只有四种满足源域退化不超过 5% 的保留条件。 附录 G、H ↗
我的解读我的解读:回放可能帮助迁移,但数据量、训练工作量不同且会遗忘。理论明示单纯把 g 喂给模型不保证外推,接触分支变化也超出简单线性覆盖上界。
开放情况与使用许可
09-09 首发,按回顾补收。全文、实验附录及 H.1–H.8 理论证明已读;未从论文核实到专属公开实现、数据或权重链接。
LICENSE论文及图 1 为 CC BY 4.0;实现、数据及权重许可未知。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
将表示质量、预测误差递归传播和控制迁移分开测量,并用交叉冻结实验追问多步目标到底改变了什么。
反方 · 哪些结论还不够
已知重力、有限模拟范围、单训练种子及重力点反转限制泛化结论;理论是有条件模型分析,不能直接证明实际 GRU 获得通用物理能力。
综合判断
适合作为已知参数变化下预测表征的研究基线;评价时必须展示逐条件曲线和失败点,而不是只报宏平均。
我会先做的验证
未执行的验证方案:采用独立的调参重力集合与封存测试集合,固定数据和编码器输入条件,运行多训练种子;分别测试隐藏/给定重力、未知接触材质和事件切换,报告每个重力点的物理误差、控制失败与源域遗忘。