SubDGuide:用受约束的规划和验证恢复细分曲面控制笼
多模态规划在哪些环节真正改变几何,增益有多大?
SubDGuide从六视图证据选择控制笼密度和曲线角色,再由确定性工具拟合并验证。20个精选形状上几何误差降低,但主要提升来自拟合;反馈只在6例改善,不能视为任意拓扑重建能力。
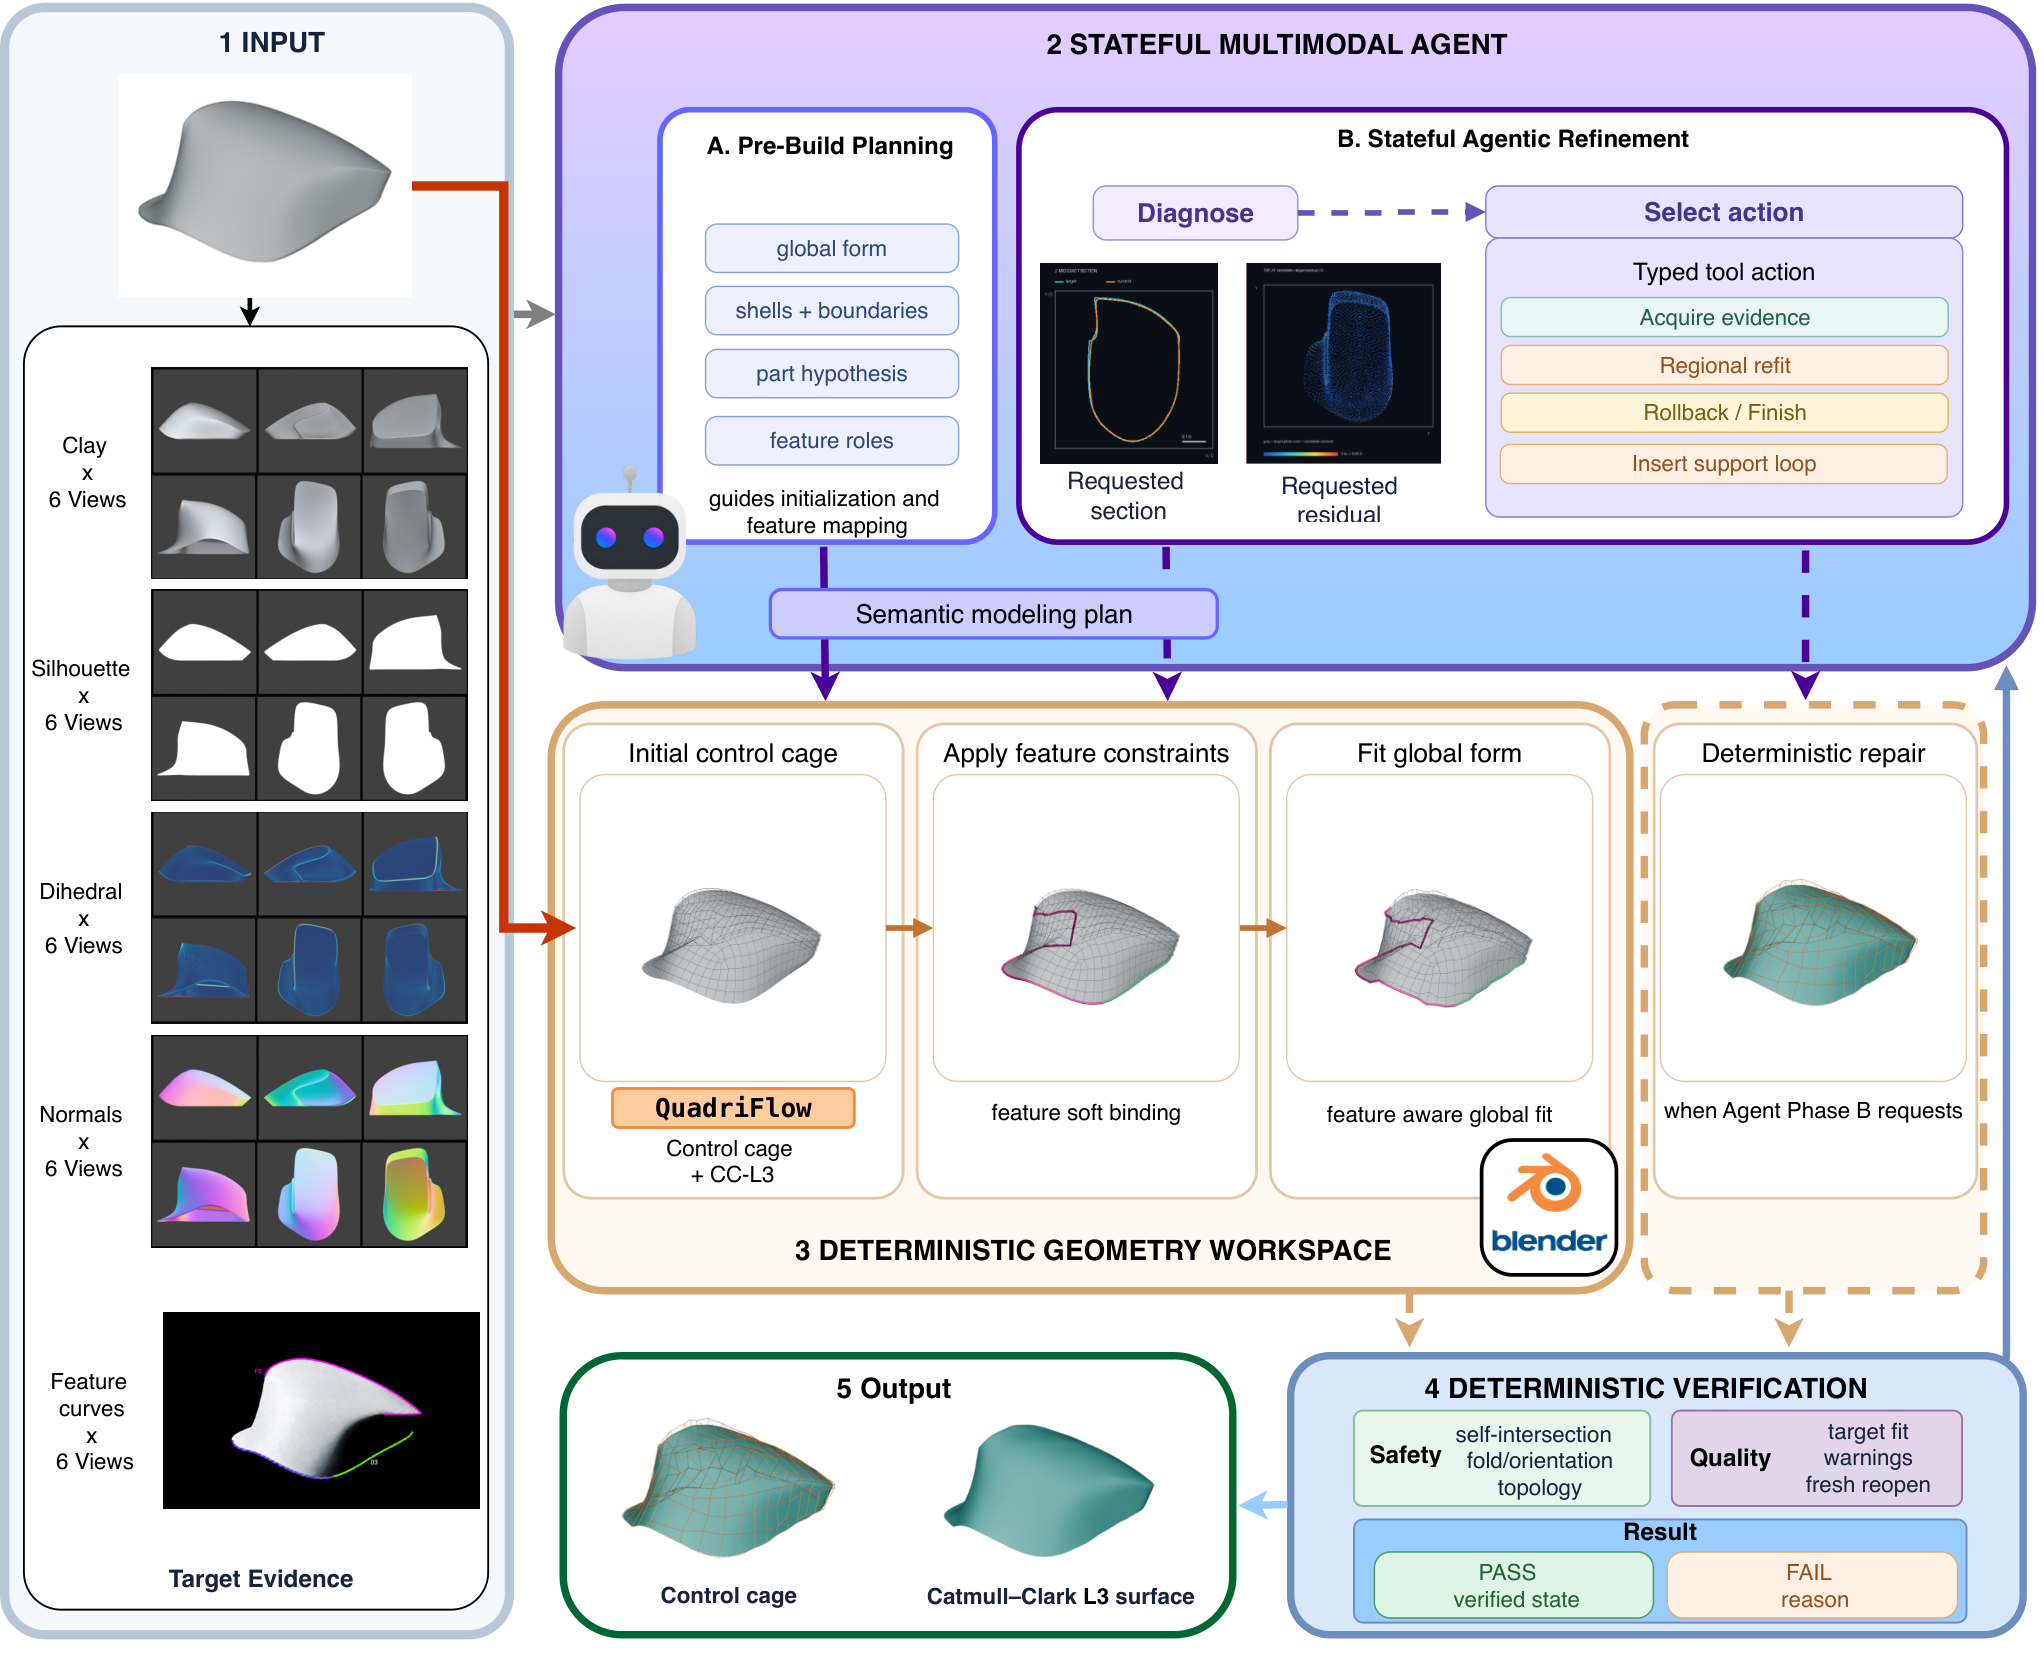
图解主要方法
多模态规划在哪些环节真正改变几何,增益有多大?
- 1
01 · 从对齐证据选择有限计划
图2输入包含六个相机的外观、轮廓、法线、二面角和候选曲线,补充归一化描述。模型只选低中高密度及硬折线、柔和特征、边界或忽略,不直接生成坐标连接。
- 2
02 · 让语义选择落到实际边路径
QuadriFlow按128–384基础四边形预算与密度倍数生成控制笼。映射器在真实笼边图上结合距离、切向与曲线进度寻找路径,先作为软约束拟合,移动后重新映射硬折线并写入crease属性。
- 3
03 · 用有限工具做反馈修复
阶段B查看CC-L3曲面、残差和历史状态,可请求剖面、局部拟合、一个受支持的支撑环插入、回滚或停止。15轮审查、10次几何尝试、600秒预算限制搜索;不能任意改写拓扑。
- 4
04 · 独立重建并只接受验证通过的改善
Blender重建控制笼与边界折痕,检查退化、自交、折叠、朝向和孔洞拓扑;最终重评保留状态。仅通过验证且评分更好才替换,否则回退,输出控制笼、CC-L3表面和报告。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据16个Thingi10K与4个开发参考形状,每配置每例一次;Chamfer-L1中位数0.641%→0.443%,F分数(容差包围盒对角线1%)82.00%→92.78%。 表1:20例固定队列 ↗
我的解读相对自动重网格的总体改善不能全归模型:确定性拟合已把Chamfer降到0.462%。
来源证据单次规划与完整流程Chamfer均0.443%,F分数92.62%→92.78%;123次审查、47候选中接受12次更新,6例改善、14例保留。 图6:反馈实际增益 ↗
我的解读零退化是选择规则带来的设计结果;证据是发现了6例可执行改善,而非每次反馈都有效。
来源证据六种托管模型的最终几何接近;Gemini和Kimi各5例服务失败保留旧状态,几何统计20例、效率仅15个有效回复例。 表2–3:跨模型分母 ↗
我的解读不能把回退几何当作失败模型的新结果,也不能用不同分词器token数得出硬件成本排名。
来源证据无原始控制笼真值,单连通精选形状;仅测几何一致性,未测专业编辑时间或商业重拓扑工作流。 附录与限制 ↗
我的解读控制笼可操作性仍需用户研究;不存在UV、PBR、去光照与重光照交付验证。
开放情况与使用许可
2026-10-19已核对全文和附录并检索作者实现,未确认公开代码、完整工具参数包或模型权重;研究使用托管模型,没有训练新模型。arXiv托管许可不等于项目开源。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
规划只影响有限几何工具,保留可追溯操作与拒绝机制,降低语言模型直接输出连接的不可控性。
反方 · 哪些结论还不够
初始化仍是瓶颈,无法补回任意缺件或设计边流;小队列、单次运行及开发形状使广泛泛化证据有限。
综合判断
有价值的几何工具编排实验,反馈收益温和,适合作为可审查辅助工作流。
我会先做的验证
未执行的验证方案:在公开未见扫描件和生成网格上冻结工具预算,重复运行多种规划器,记录无输出、错误孔洞、编辑耗时与回滚;与熟练建模师及相同预算规则搜索比较。