Texture Consolidation:先沿表面对齐,再消除纹理接缝
生成视图彼此错位时,怎样把它们落成一张可用的UV纹理?
该方法接受已有UV图集的三角网格、已知相机和少量生成视图,在曲面上估计非刚性光流,再做梯度域拼接。它直接处理多视图重影与接缝,是资产纹理后处理方法,而不是从零生成几何。
图解主要方法
生成视图彼此错位时,怎样把它们落成一张可用的UV纹理?
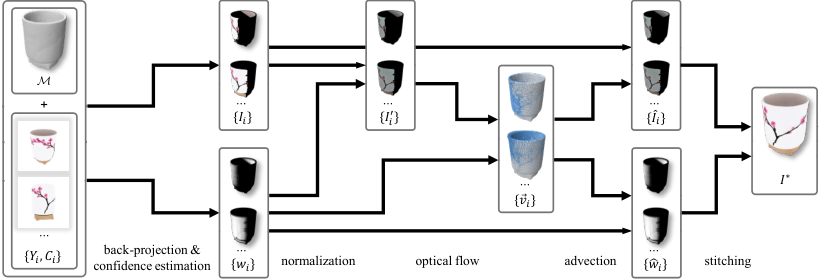
- 1
图1左侧:投影颜色时同时投影可信度
将每张图反投影到UV纹理;用视线与法线夹角、遮挡和深度边界降低轮廓附近的权重。先做局部均值/尺度归一化,只为光流估计减弱不同视图的亮度差,并非物理去光照。
- 2
图1中部:在曲面而非图像平面上挪纹理
选重叠最多且覆盖较大的视图为目标,逐个配准源纹理;从粗到细求解光流,并同步输运颜色和可信度。流场以约2万网格顶点表示,纹理约70万活跃texel,兼顾求解规模和细节。
- 3
图1右侧:用原始颜色做梯度域拼接
最终流场作用于未归一化的原始颜色,随后兼顾可信颜色和梯度的能量产生连续贴图。无覆盖区域由弱平滑正则填补;这会补颜色但不会恢复真实高频细节。
实验与证据
已阅读全文正文与附录B实现及基线设置,核对实验条件与原图;未独立复现。
来源证据Instant3D为9视图,SyncDreamer为16视图,后者还用12视图拟合、4视图留出对原始纹理网格评测。LPIPS分别.167、.198、留出.256,优于所列基线;SSIM并非最好。 表2:两个十物体生成集 ↗
我的解读同输入视图上的重投影分数会偏乐观,留出结果更重要;基线分辨率与实现适配需同时披露。
来源证据i7-8700K/RTX2080:9视图71秒、16视图83秒,33/55视图扫描842/1725秒。稠密扫描ColorMap更锐利;本文不优化相机位姿,位姿失准时可先接ColorMap。 表3、附录B及真实扫描 ↗
我的解读避免挑稀疏输入的优势推广到稠密扫描;没有视图筛选导致成本随输入增长明显。
开放情况与使用许可
官方仓库有C++源码、CMake和BSD-3-Clause许可证;依赖子模块各自许可。论文原图为CC BY-NC-ND 4.0,软件BSD不改变论文图像或输入资产的许可。
LICENSECC BY-NC-ND 4.0(论文原图;不作商业复用授权)
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
在固定UV和网格上修复生成视图错位,能接入既有建模、烘焙与引擎导入流程,产物比纯渲染演示更接近可交付纹理。
反方 · 哪些结论还不够
不同视图条纹数量不一致无法完美配准;可能发生纹理整体漂移、局部模糊与空洞平滑。只得到视角无关RGB颜色,不分离金属度/粗糙度/反照率,不自动生成UV,也未证明重光照正确。
综合判断
对已有几何的稀疏生成纹理整合很实用,需在接缝改善和图案变形之间验收。
我会先做的验证
未执行的验证方案:选带文字、规则条纹和硬边的资产,记录UV接缝误差、图案位置漂移、未见视图LPIPS及引擎重光照效果,比较固定目标约束与自由配准。