UltraTex:把计算集中到前景,生成六视图 2K 反照率
高分辨率纹理提速,与完整 PBR 生成仍有距离
UltraTex 给定网格和参考图,以前景 token 裁减、块稀疏注意力和适配 VAE 生成六视图 2K 反照率,再投影回网格。主实验的粗糙度与金属度是固定值,不能把结果写成完整物理材质生成。
图解主要方法
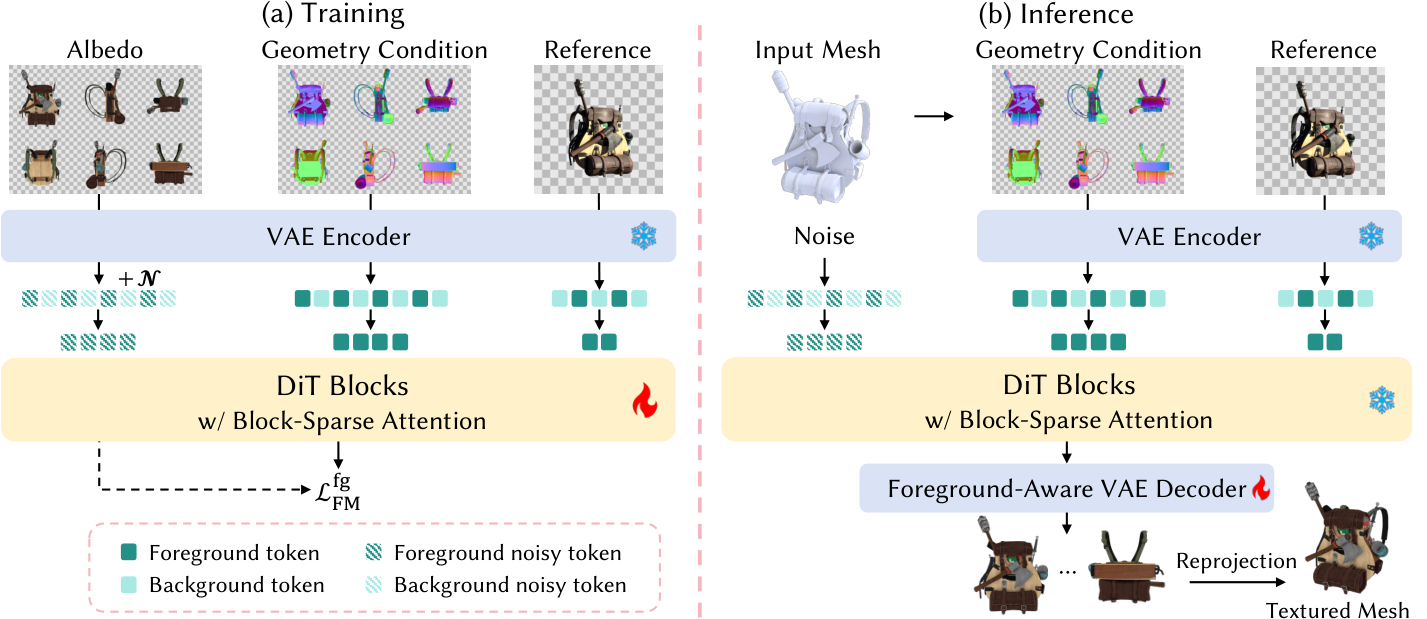
图 2 的稀疏化为什么还需要专门训练图像解码器?
- 1
明确输入与生成对象
FLUX 接收六张法线条件视图和参考图,联合预测六张反照率图。每视图 2K 与最终 UV 图集的分辨率不是同一概念;网格几何在输入中已给定,并非同时生成。
- 2
丢弃背景 token 但保留原坐标
几何前景蒙版以 1/16 下采样并轻微膨胀,只保留前景 token,同时保留它们的原始 RoPE 位置。目标、几何条件和参考各有蒙版,这同时减少注意力与逐 token MLP 计算。
- 3
只在选中的块之间做精细注意力
先用块均值估计每个查询块与键块的相关性,再按头选择约 20% 键块,在内部计算完整注意力。稀疏策略保留远距离通道,但位置编码本身不提供精确跨视图表面对应。
- 4
修复不参与去噪的背景对解码的污染
前景单独去噪后,背景仍是噪声;作者将其替换为黑图编码的潜变量,并冻结编码器、微调 VAE 解码器,用前景重建损失恢复边缘与颜色。否则解码感受野会把背景噪声带入物体。
- 5
投影纹理时保留材质与接缝问题
输出烘焙到网格,但主表设 roughness=1、metallic=0。附录扩展到粗糙度/金属度只是额外定性展示,不可代替主实验的定量 PBR 结论;背面补全、UV 接缝和复杂材料还需单独测试。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【训练】64 H200 约十八天,LoRA rank 64,512、1024、2K 分阶段训练;论文筛选后使用 268365 资产。 训练细节与数据说明 ↗
我的解读我的解读:项目页 351847 的公开 BSDF 资产池与论文过滤训练集不是同一个数量,不应混用。
来源证据【百个留出资产、32 视图】反照率/无光照比较 FID 125.13,对 Lumi 147.31;LPIPS 0.082 对 0.138。 定量主表 ↗
我的解读我的解读:主要支持纹理外观与细节表现,不能直接量化真实物性。
来源证据【反例】带光照 CMMD 0.368,Lumi 为 0.351;重光照 0.333 对 0.316,均越低越好。 主表 ↗
我的解读我的解读:纹理更清晰并不保证重光照更准确,固定 PBR 参数是重要边界。
来源证据【单 H200】前景占 10%–30% 时推理 34.28–114.80 秒,完整密集基线 2556.16 秒,约 74.6–22.3 倍。 效率表 ↗
我的解读我的解读:加速依赖前景稀疏率、硬件和同架构密集基线,不是比所有纹理系统都快此倍数。
来源证据【限制】重复图案仍会出错,解码器只适配到 2K。 局限与效率实验 ↗
我的解读我的解读:不能承诺 4K 泛化;训练表在高占比时有 OOM,需连同可运行条件报告。
开放情况与使用许可
官方 GitHub 当前仅 .gitignore、LICENSE 与 README,没有算法实现,MIT 文件不构成已开源证明。数据集页面可打开,但 raw/tree 请求受限,未核实实际文件及数据许可;未确认模型权重。
LICENSE占位仓库 MIT;算法代码、权重及数据实际可用性待核实,不能扩大为全部资产许可。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
前景裁减、块稀疏注意力和解码器修复共同处理高分辨率多视图的真正计算瓶颈。
反方 · 哪些结论还不够
主任务只生成反照率,重光照并非全面领先;UV 接缝、遮挡面和真实 PBR 分解尚缺完整量化。
综合判断
对固定网格的高分辨率上色很有参考价值,但面向资产制作时应把视觉细节、接缝和材质物理性分开验收。
我会先做的验证
未执行的验证方案:以相同网格和相同 UV、烘焙器比较,沿接缝采样色差并在未见 HDR 环境重光照;同时记录不同前景占比下总耗时、峰值内存和失败率。