WOLF:用预测前沿帮助 LiDAR 探索走出死角
世界模型提出观察目标,实测地图承担可达性与碰撞检查
WOLF 预测候选运动后可能看到的局部占据结构,把可信的预测边界加入探索目标。它将预测用于“去哪里看”,而不是直接把想象区域当作已测安全空间;隧道中覆盖改善明显,但花费更长时间,不能概括为所有场景探索更快。
图解主要方法
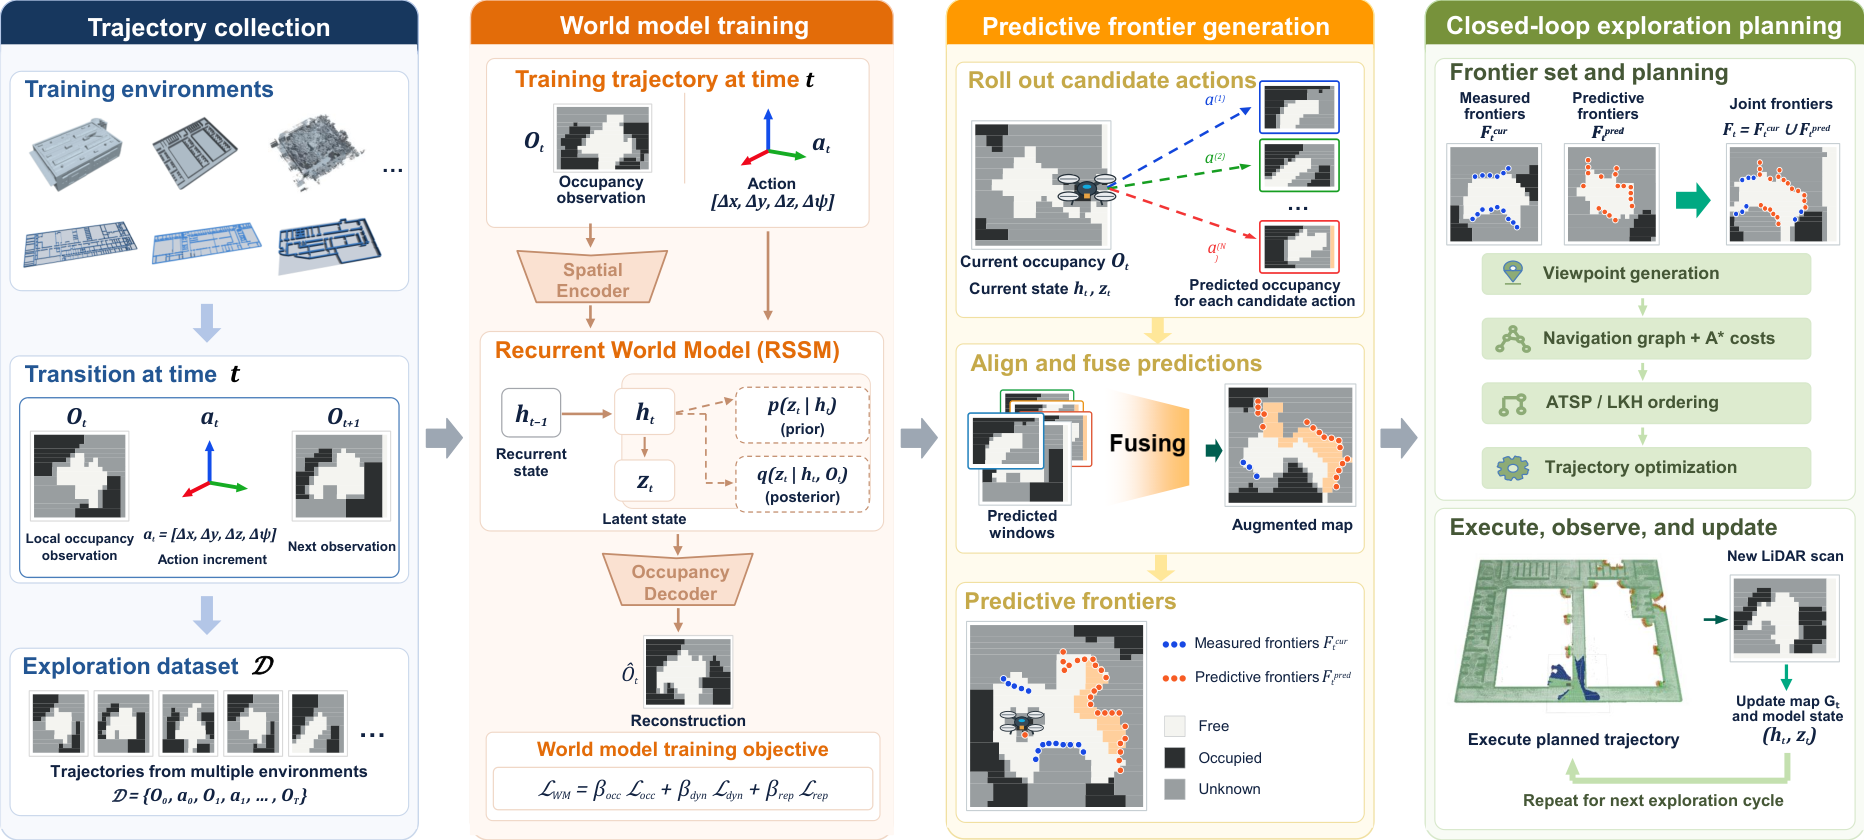
图 1 如何在保守的实测地图之外使用世界模型,而不混淆观测与预测?
- 1
将当前扫描转为三值局部鸟瞰图
输入是覆盖约 50×50m 的 96×96 网格,区分未知、空闲和占据,并在高度范围内汇聚 LiDAR。RSSM 以历史更新潜在状态,这不是完整三维表面重建;高处障碍和细部结构的表达受投影限制。
- 2
离线学习候选位姿增量后的观测
DreamerV3 风格动力学接收实际位移和偏航变化,以占据加权交叉熵和动态/表征 KL 训练;没有奖励头和在线强化学习策略。动作条件是实现后的位姿增量,并不直接等价电机控制命令。
- 3
对多个候选短运动并行预测并对齐
候选运动最多约 3m,预测局部图移回统一坐标,只尝试补充未知格。不同分支要一致,置信阈值对空闲和占据分别设定,低观测质量时调整;预测范围还受相对实测面积的预算限制,避免想象无限蔓延。
- 4
提取预测边界作为下一次观察目标
预测空闲与未知的边界形成新前沿,去掉重复后与实测前沿一起进入 EPIC 视点规划、A* 和路线排序。实测地图继续做可达与碰撞检查;因此模型建议的是信息采集方向,不是给未知区域发安全通行证。
- 5
实际移动后用新扫描闭环纠正
执行运动、更新实测地图,再更新模型状态与候选前沿。分支同意和概率高不能替代校准或安全证明;如果训练数据缺少某类建筑结构,多个分支也可能共同出错。
实验与证据
以下为作者报告;已阅读 v1 全文及附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【训练与评价】33 张地图、10000 条轨迹约百万转移;Garage 与 KTH 在训练内,Tunnel 留出;每场景十次、最多 2400 秒。 §IV 实验设置 ↗
我的解读泛化证据主要来自留出隧道,不能把三张测试场景都称为未见地图。
来源证据【表 I】Garage 覆盖 98.22%,用时 841.5 秒;EPIC 97.88%、944.4 秒。KTH 664.7 对 726.3 秒。 表 I ↗
我的解读达到相近高覆盖时可讨论约 10.9%/8.5% 的时间缩短;这些是对应场景均值。
来源证据【Tunnel】WOLF 覆盖 98.35%、1862.8 秒;EPIC 42.12%、718.5 秒。 表 I 的完成条件注释 ↗
我的解读基线提前终止在较低覆盖,时间不代表同完成标准。这里主要收益是继续探索,不是更短完成时间。
来源证据【动作消融】固定 KTH 轨迹上,占据预测 mIoU 为 65.54%,去动作 46.36%。 预测消融 ↗
我的解读支持动作条件对预测有用,不等于导航时间因它提高相同比例。
来源证据【真机】Orin NX 16GB、约 80×45m 车库,1m/s 上限,探索 480.2 秒,全局规划约 260ms。 真机段落 ↗
我的解读是真实可运行案例,但缺少同条件多轮真机对照;不能拿仿真模型前向的几十毫秒当作机上全部规划时延。
开放情况与使用许可
已读完整方法与实验;此次未确认对应正式代码或训练权重。
LICENSE论文 CC BY 4.0;软件与权重许可未核实。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把世界模型作为可被新观测推翻的目标建议器,并保留实测地图的独立职责,有助于审计预测到底改变了哪一步。
反方 · 哪些结论还不够
二维占据、训练地图覆盖、置信校准和有限真机对照仍限制泛化;高覆盖与短时间必须同完成条件比较。
综合判断
适合研究地图探索中的预测辅助,关键价值是新增可观察目标,而不是证明模型可凭想象替代真实测量。
我会先做的验证
未执行的验证方案:在全新楼层与遮挡结构下固定速度和 95% 覆盖目标,逐项消融分支一致性、面积预算与预测前沿,记录错误前沿、无效绕路和实测碰撞检查拒绝次数。