WorldContact
先把接触关系算对,再扩充机器人训练数据
用显式顶点状态和接触关系预测购物袋动力学,再把预测轨迹渲染为策略训练数据。它关注动作造成的物理后果,而非只生成看起来合理的视频。
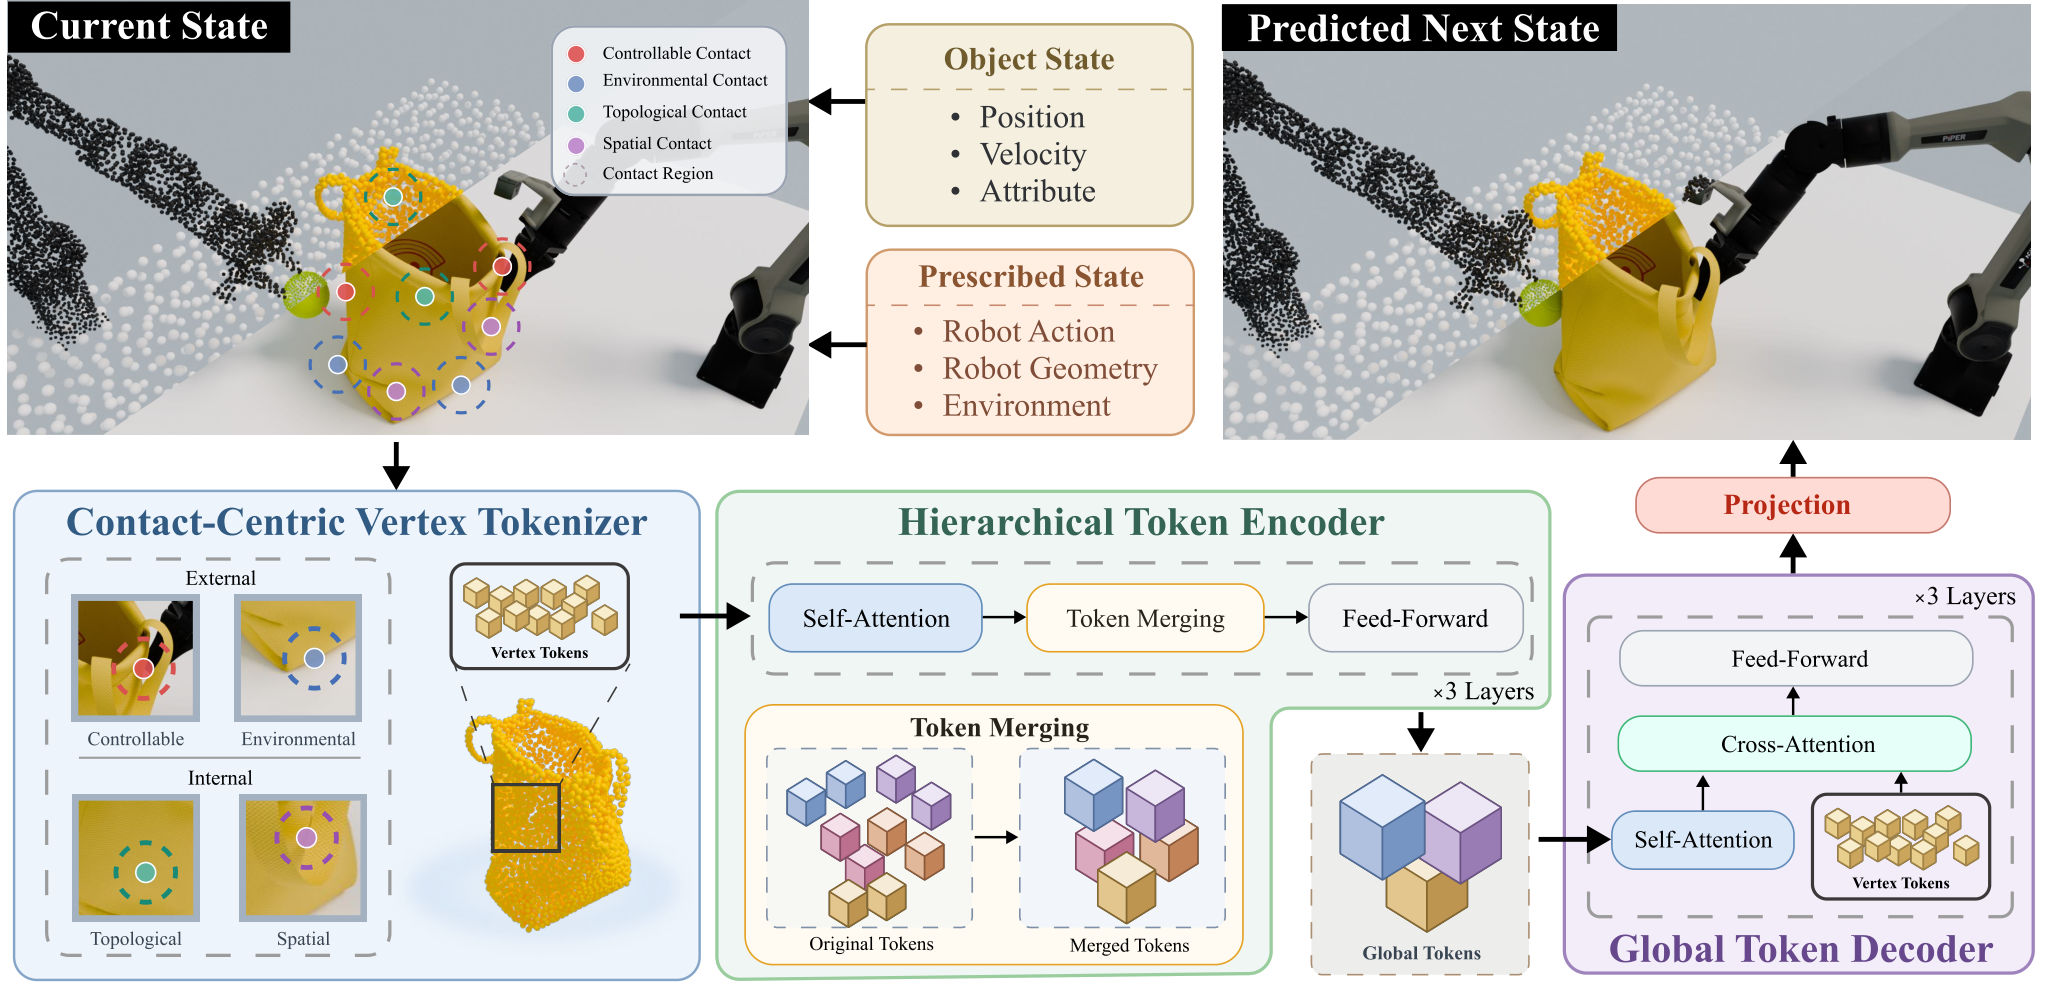
图解主要方法
能否用更便宜的状态预测扩充数据,同时保持抓持接触的有效性?
- 1
区分要预测的状态和外部条件
图上方 Object State 是物体的位置、速度与属性;Prescribed State 提供机器人动作、几何和环境。模型预测前者的变化。
- 2
保留不同接触的含义
左下四类接触编码把邻近、拓扑连接、机械臂施力和桌面支撑分开,再合成顶点 token;空间接近不一定代表拓扑相连。
- 3
压缩通信,再恢复顶点输出
中间编码器合并 token,右侧解码器让原始顶点查询全局信息。末端 Projection 抑制拓扑失真,再进入下一步推演。
实验与证据
作者在 16 类购物袋任务上评估动力学;实机提袋测试从 13/20 到 19/20 成功。状态推演加速不包括渲染和磁盘 I/O。
开放情况与使用许可
已阅读全文及附录;未找到可核实的作者实现或权重下载,暂不标为开源。
LICENSE论文 CC BY 4.0;未核实实现与权重许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:保持显式顶点对应关系,使接触穿透和动力学误差可以直接检查。对机器人训练而言,这比仅评价生成视频是否逼真更有说服力。
把预测状态与给定动作配对,可以追查动作标签从哪里来,减少合成视频没有可靠控制标签的困难。
反方 · 哪些结论还不够
生成更多轨迹并不自动提供更多独立物理信息。若训练和测试共享已校准材料与物体,模型可能只是在熟悉分布内高效插值。
数据量从 25 到 150 变化,不能仅凭下游成功率断言学习型模拟器优于同等预算的传统模拟。20 次实机试验也不足以精确估计尾部失败。
综合判断
更像针对特定可变形物体的高效模拟替代器,而非通用世界引擎。适合验证数据扩充收益,不宜直接承诺未见材料上的物理可靠性。
我会先做的验证
建议实验,尚未执行:固定总采集时间,对比源模拟器、WorldContact、简单轨迹扰动三组;隔离未见材质和袋形,并同时测量穿透、长程漂移、端到端吞吐和实机成功率。