WorldRecon:把无位姿多视图重建接到分块PBR网格生成
生成补全能否保住整屋布局,并减少几何与材质的块间接缝?
WorldRecon先用VGGT-Ω恢复粗点云与相机,再以TRELLIS.2逐块生成稀疏结构、几何和PBR材质。相邻块通过潜变量修补、轨迹钳制与加权融合共享上下文。它改善单层室内场景的完整性,但“合理补全”不等于恢复不可见区域的真实结构。
图解主要方法
生成补全能否保住整屋布局,并减少几何与材质的块间接缝?
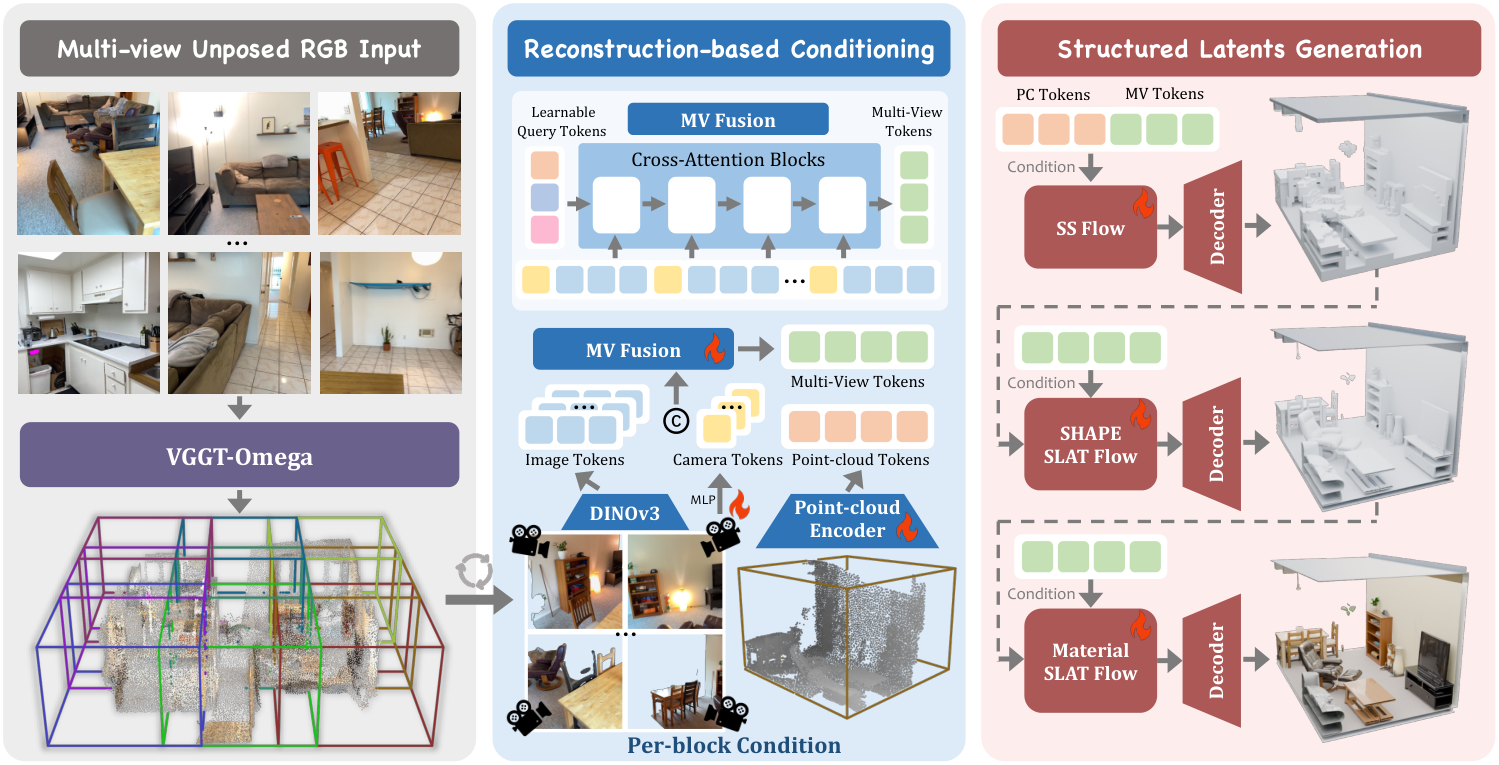
- 1
先建立全局几何骨架
VGGT-Ω预测深度、相机与置信度,过滤离群点并保留最大连通成分,按重力与主墙方向对齐。附录把场景高度缩放到2.9米,再以4米块、3米步距切片;因此初始骨架不是无歧义的绝对尺寸恢复。
- 2
把局部图像、相机和点云作为条件
每块取最多4个覆盖互补视图、8192点。冻结DINOv3图像码与五条Plücker相机射线融合为定长token;点云条件仅加到稀疏结构阶段,后续几何与材质沿用多视图条件。图2展示三阶段,而非单次网格回归。
- 3
训练带邻域条件的潜变量修补
在原生成器输入增加已知潜变量与掩码,新通道零初始化;训练一条边或L形两条边的邻居条件。推理保留3ℓ/16已知边距,留ℓ/16可修改过渡带,允许接缝附近协调几何与材质。
- 4
按因果次序扩展并融合世界
从占据最多块开始扩展,每块最多有两个已生成四邻居。结构阶段每步把已知重叠区钳回同一前向加噪轨迹;几何和材质用距边界羽化权重融合共享潜空间,再解码并合并网格。这个接缝处理发生在块潜变量,不等于UV图集接缝已被量化验证。
实验与证据
已阅读正文1–5与附录A–D,包括对齐、评测裁剪、接缝公式和失败案例,核对实验条件与原图;未独立复现。
来源证据32张无位姿输入、50张保留评测视图;合成CD从GenRecon0.1861降至0.1583米;实拍从最强CD基线0.1121降至0.0638米,F-score@10cm为0.8363。 表1–2:各30个合成/实拍场景 ↗
我的解读43.1%是实拍CD相对下降,12.0%是F-score相对提升,不是12个百分点。指标阈值适合场景尺度,不能证明小零件接触精度。
来源证据加邻居修补后CD0.0954→0.1023略差;再加clamp/blend后0.0830,F-score0.8226。 表3:30场景分组件消融 ↗
我的解读邻居条件单独不保证几何更准,最终融合是重要组成;RGB CLIP从0.8609至0.8671并非材质物理准确性的直接证据。
来源证据用预测和参考相机中心的Sim(3)配准整网格;合成评测裁至GT包围盒扩20%,ScanNet++限扫描表面及15厘米扩张域。 附录C:评测配准与裁剪 ↗
我的解读应在这些对齐与可见表面条件下理解成绩,不能把它等同绝对尺度恢复或整个未观测房屋的真实性。
来源证据材质以rank8 LoRA适配;展示重光照和九房间场景,失败案例仍漏掉点云骨架缺失区域。 附录B、D与作者项目展示 ↗
我的解读PBR输出和重光照演示有资产价值,但未报告UV展开、图集接缝、去光照误差、部件分离、可编辑拓扑与碰撞网格验收。
开放情况与使用许可
已打开作者项目页和官方仓库;仓库仅README、gitignore及展示assets,尚无实现或权重。论文为arXiv非独占托管;原图保留作者版权,引用仅用于方法评论。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把观测几何约束与生成先验结合,并把跨块结构、几何和材质一致性分别处理,直接对应大场景资产制作中的拼接难题。
反方 · 哪些结论还不够
只训练单层室内,高度小于4米;粗骨架遗漏和错误布局会传播。材质主要定性展示,未独立验证PBR通道或UV;基础TRELLIS.2已含3D-FRONT数据,需区分本次保留场景与基础预训练重叠。
综合判断
值得关注其分块生成与接缝策略,当前可称几何重建改善和PBR输出展示,不能称已经交付通用生产级可编辑场景。
我会先做的验证
未执行的验证方案:在未知绝对尺度的实拍场景测试整屋闭环与跨块接缝,分别量化法线、粗糙度和反照率连续性;导出到引擎检查UV、碰撞、部件编辑及更换HDRI后的光照残留。