世界模型全文深读与原图讲解
WorldStream:让程序化世界走得更远,也记得住修改
卸载远处几何之后,怎样保证回访仍是同一个世界?
IN A NUTSHELL
WorldStream把区域计划、对象身份与编辑记录放进持久状态,再按玩家接近程度编译局部几何。它是显式程序化世界系统,研究重点在连续生成、持久修改和异步一致性,不是视频模型学会了物理规律。
01
图解主要方法
卸载远处几何之后,怎样保证回访仍是同一个世界?
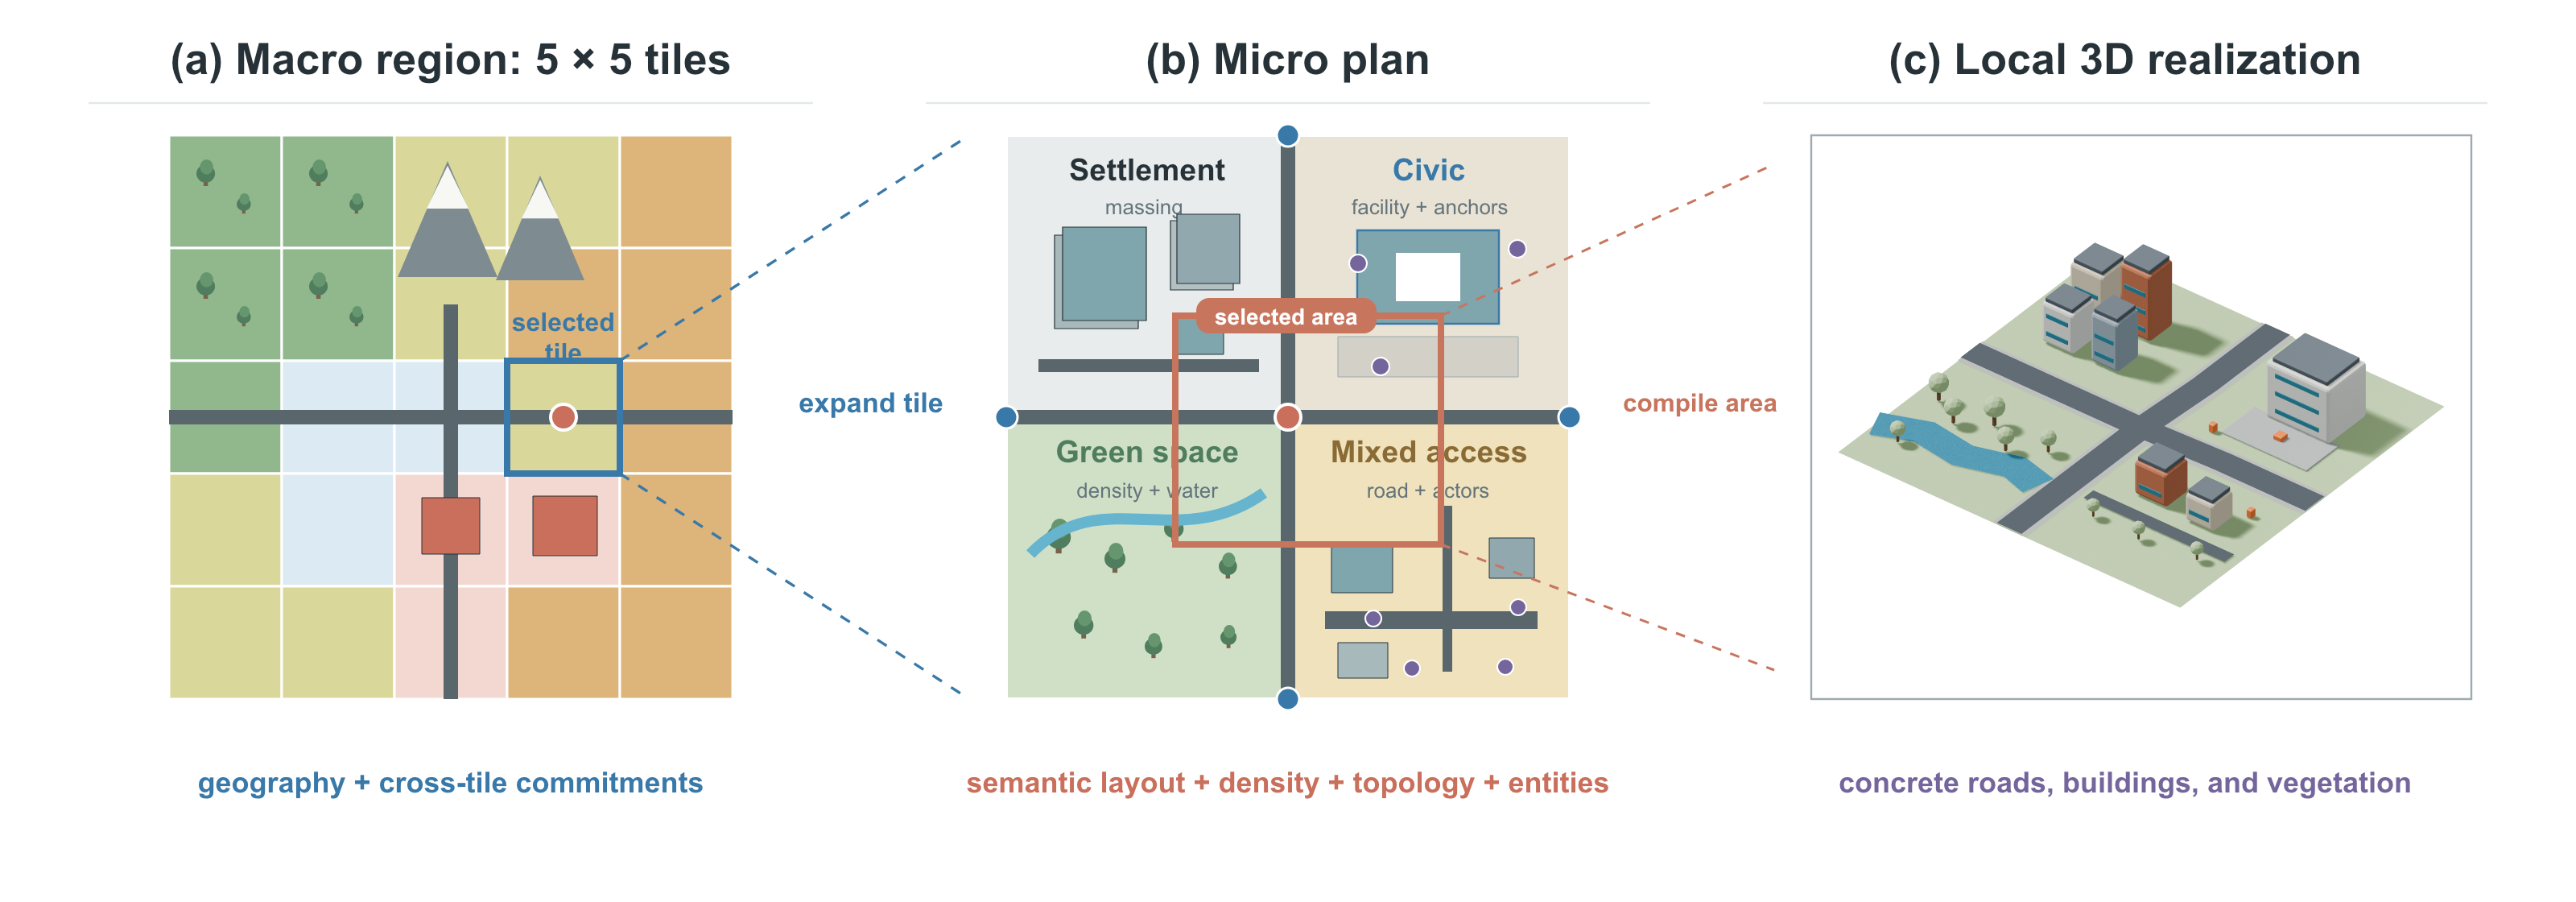
图3|宏区域、微计划与局部3D编译查看大图 ↗
USTC · JD JoyFuture Academy,arXiv:2610.28827v1。引用方法讲解所需原图;原图保留,仅格式转换。 · 原始来源与图注 ↗ · CC BY 4.0- 1
图3a:宏观区域先约定边界
宏规划结合地理角色、交通与生态决定区域结构;道路接口等跨tile承诺先固定,避免每块独立生成时边界接不上。
- 2
图3b–c:微规划再编译成场景
微规划细化街道、建筑和植被;类型化候选与约束求解器联合解决局部冲突,再由代码生成具体几何。随机种子和对象ID稳定,几何只是持久记录的可重建视图。
- 3
分离预取、偏好与必须就绪范围
依据方向和预计抵达时间,把语义预取边界放在实际构建边界之外,三个worker提前准备局部块;远处几何可卸载,但世界状态与编辑不随之删除。
- 4
编辑与异步提交使用版本规则
语言请求区分修改当前场景和约束未来区域;记录revision并拒收旧版本worker结果,避免用户已改成森林却被迟到的沙漠结果覆盖。
02
实验与证据
已阅读正文与方法、实验相关附录,核对实验条件与原图;未独立复现。
03
开放情况与使用许可
官方仓库内容为网页、资源和展示工具,README明确Code Coming soon;没有证据表明运行世界生成系统已公开。
LICENSECC BY 4.0
04
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
明确状态为权威、几何为缓存,使编辑、回访和异步生成可以通过系统规则验证。
反方 · 哪些结论还不够
场景受资产与生成器词汇限制,持久记录仍随探索增长;内存局部有界不等于总存储无限。
综合判断
对长期交互世界的工程组织有参考价值,不能当作学习式通用世界模拟器。
我会先做的验证
未执行的验证方案:脚本化跨边界快速移动、重复编辑后离开回访、worker迟到和进程重启,核对对象ID、版本、道路连接、峰值内存及持久存储增长。